Zusammenfassung
Modellierung
\[
\begin{gathered}
H = \frac{\text{Ausgangsgröße}}{\text{Eingangsgröße}} \\[6pt]
\text{Ausgangsgröße} = H \cdot \text{Eingangsgröße} \\[6pt]
\text{Addierer: } \text{Signal C} = \text{Signal A} + \text{Signal B} \text{ oder } \text{Signal C} = \text{Signal A} - \text{Signal B} \\[6pt]
\text{Reihenschaltung: } H_{\mathrm{Ges}} = H_1 \cdot H_2 \cdot H_3 \\[6pt]
\text{Beispiel Getriebe: } H = \frac{N_2}{N_1} = \frac{Z_1}{Z_2}
\end{gathered}
\]
Proportionales Verhalten
\[
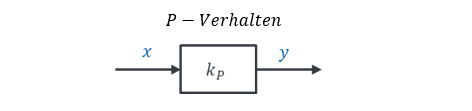
k_P = \frac{y}{x} = \text{konstant}
\]
\[
\begin{gathered}
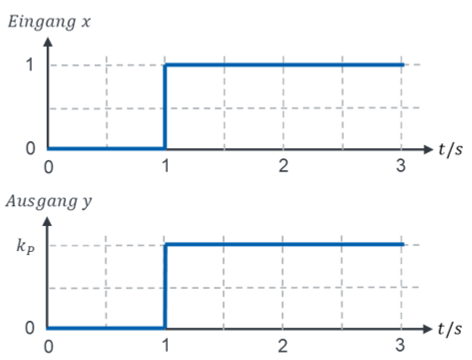
|k_P| > 1\text{: Verstärkung} \\[6pt]
k_P = 1\text{: Keine Signaländerung} \\[6pt]
0 < |k_P| < 1\text{: Dämpfung} \\[6pt]
k_P = 0\text{: Ausgangssignal} = 0 \\[6pt]
k_P < 0\text{: Zusätzliche Invertierung}
\end{gathered}
\]
Allgemeiner Regelkreis
\[
\begin{gathered}
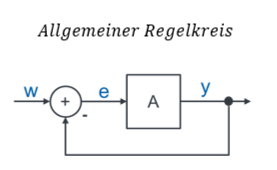
A = H_{\mathrm{Regler}} \cdot H_{\mathrm{Aktor}} \cdot H_{\mathrm{Strecke}} \\[6pt]
e = w - y \\[6pt]
H_{\mathrm{FÜ}} = \frac{A}{1 + A} \\[6pt]
\frac{e}{w} = \frac{1}{1 + A} \\[6pt]
H_{\mathrm{FÜ}} + \frac{e}{w} = 1 \\[6pt]
\text{mit } w = 1 \text{ (Sprung): } e = \frac{1}{1 + A} \\[6pt]
\text{Ziel: } y = w \text{ und } e = 0 \\[6pt]
\text{mit } A = k_P \\[6pt]
H_{\mathrm{FÜ}} = \frac{k_P}{1 + k_P} < 1
\end{gathered}
\]