Lerninhalte und Abschlussarbeiten

Plattform für digitales Lernen an der HSHL

PT-1-Verhalten im Regelkreis

Als nächstes betrachten wir PT-1-Verhalten in einem Regelkreis. Wenn Parameter A PT-1-Verhalten aufweist, erhalten wir folgendes Blockschaltbild:
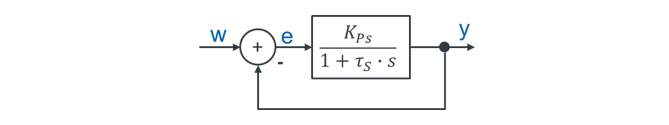
Regelkreis mit PT1-Strecke k_PS / (1 + τ_S · s)
\[ \begin{gathered} A = \frac{k_{PS}}{1 + \tau_S \cdot s} \quad \text{(Index S: System ohne Regelung)} \\[8pt] H_{\mathrm{FÜ}} = \frac{A}{1 + A} = \frac{\frac{k_{PS}}{1 + \tau_S \cdot s}}{1 + \frac{k_{PS}}{1 + \tau_S \cdot s}}\text{, erweitern mit } (1 + \tau_S \cdot s) \\[8pt] = \frac{k_{PS}}{1 + \tau_S \cdot s + k_{PS}} = \frac{k_{PS}}{(1 + k_{PS}) + \tau_S \cdot s}\text{, teilen durch } (1 + k_{PS}) \\[8pt] = \frac{\frac{k_{PS}}{1 + k_{PS}}}{\frac{1 + k_{PS}}{1 + k_{PS}} + \frac{\tau_S}{1 + k_{PS}}\,s} = \frac{\frac{k_{PS}}{1 + k_{PS}}}{1 + \frac{\tau_S}{1 + k_{PS}}\,s} = \frac{k_{P,\mathrm{FÜ}}}{1 + \tau_{\mathrm{FÜ}} \cdot s} \\[8pt] \text{Index FÜ: Geregeltes System im Regelkreis} \\[8pt] H_{\mathrm{FÜ}} = \frac{k_{P,\mathrm{FÜ}}}{1 + \tau_{\mathrm{FÜ}} \cdot s} \text{ mit } k_{P,\mathrm{FÜ}} = \frac{k_{PS}}{1 + k_{PS}} \text{ und } \tau_{\mathrm{FÜ}} = \frac{\tau_S}{1 + k_{PS}} \end{gathered} \]

Das Führungsverhalten zeigt ebenfalls PT-1-Verhalten. Die charakteristischen Parameter unterscheiden sich aber von denen des PT-1 Verhaltens von Block A. Vor allem verändert sich τFü. Es wird kleiner, je größer KP ist. Wir können also über kP das geregelte System gegenüber A beschleunigen.

Im eingeschwungenen Zustand gilt:

\[ H_{\mathrm{FÜ}} = \frac{\frac{k_{PS}}{1 + k_{PS}}}{1 + \frac{\tau_S}{1 + k_{PS}} \cdot 0} = \frac{k_{PS}}{1 + k_{PS}} \neq 1 \]

Wir haben das gleiche Problem wie bei P-Verhalten im Regelkreis: Das Führungsverhalten ist für reale Werte von kP immer kleiner als 1. Es gibt also eine Regelabweichung selbst im eingeschwungenen Zustand. Das liegt daran, dass PT-1-Verhalten sich wie ein zeitlich verzögertes P-Verhalten verhält. Im eingeschwungenen Zustand nimmt A endliche Werte an, wenn wir für A PT-1-Verhalten einsetzen. Damit muss eine Regelabweichung e im System verbleiben.

PT-1-Verhalten im Regelkreis ist noch schlechter als P-Verhalten im Regelkreis. Es gibt eine bleibende Regelabweichung im eingeschwungenen Zustand. Zusätzlich kommt es nach einem Sprung zu großer Regelabweichung im Übergangsbereich. P-Verhalten reagiert am Ausgang wenigstens unmittelbar auf den Sprung.

Kurs als PDF herunterladen

Das PDF enthält alle Seiten des Kurses. Interaktive Inhalte (Lernbücher, Videos, Simulationen) gibt es nur auf der Webseite.