Am Ende des letzten Kapitels haben wir bereits das Übergangsverhalten von PT-1-Verhalten mit einem Regelparameter verändert. Das Übergangsverhalten von PT-1-Verhalten wird durch den Parameter τ beschrieben. τFü hängt von kIR ab, wenn wir ein P-System mit einem I-Regler regeln.
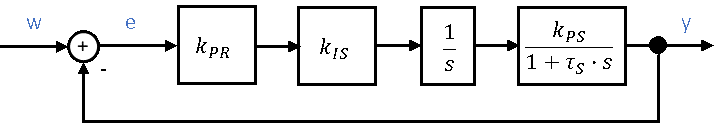
Betrachten wir jetzt ein System zweiter Ordnung in einem Beispiel. Das System besteht aus I-Verhalten und PT-1-Verhalten. Das geregelte System weist aufgrund des I-Verhaltens im System keine bleibende Regelabweichung auf. Wir können das Übergangsverhalten mit einem P-Regler optimieren. Der Regelkreis sieht folgendermaßen aus:
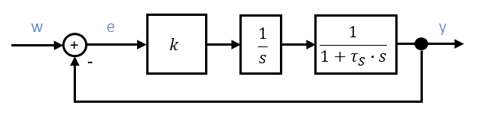
Zunächst vereinfachen wir den Kreis für die Berechnung. Es sind drei Terme enthalten, die die Verstärkung beschreiben. Diese können wir zu einem Term zusammenfassen.
Nach dieser Umformung ist das Ergebnis der Standardform des schwingfähigen PT-2-Verhaltens ähnlich. Jetzt können wir über den Koeffizientenvergleich die charakteristischen Parameter bestimmen:
\[
\begin{gathered}
H_{\mathrm{FÜ}} = H_{\mathrm{PT2}} = \frac{1}{\frac{\tau_S}{k} \cdot s^2 + \frac{1}{k} \cdot s + 1} = \frac{k_{P,\mathrm{PT2}}}{\frac{1}{\omega_0^2} s^2 + \frac{2D}{\omega_0} s + 1} \\[8pt]
\text{Zähler: } k_{P,\mathrm{PT2}} = 1 \\[8pt]
\text{Nenner Vorfaktor zu } s^2\text{: } \frac{1}{\omega_0^2} = \frac{\tau_S}{k} \rightarrow \omega_0 = \sqrt{\frac{k}{\tau_S}} \\[8pt]
\text{Wirkung von } k_{PR} \text{ auf die Schwingfrequenz: } \omega_0 \sim \sqrt{k_{PR}} \\[8pt]
\text{Nenner Vorfaktor zu } s\text{: } \frac{2D}{\omega_0} = \frac{1}{k} \rightarrow D = \frac{\omega_0}{2k} = \frac{1}{2} \sqrt{\frac{1}{k \cdot \tau_S}} \\[8pt]
\text{Wirkung von } k_{PR} \text{ auf die Dämpfung: } D \sim \sqrt{\frac{1}{k_{PR}}}
\end{gathered}
\]
Parameter k können wir direkt über den Regler kPR beeinflussen. Parameter k wirkt auf die Schwingfrequenz und die Dämpfung des geregelten Systems. Die Parametrierung des Reglers beeinflusst also das Übergangsverhalten des geregelten Systems.