Erreur statique
Si le système présente un comportement P ou PT1, le comportement en poursuite du système régulé présente un écart permanent, d’autant plus faible que A est grand. Si le système contient un élément de stockage à comportement intégrateur, le comportement en poursuite ne présente pas d’écart permanent. Pour mémoire, relisez les chapitres sur les comportements dans la boucle de régulation.
Considérons d’abord un système à comportement I. Dans sa boucle de régulation, il n’y a pas d’écart permanent en régime établi. Nous n’étudions donc pas ces systèmes ici : il n’y a pas de problème à résoudre.
Considérons ensuite un système à comportement P ou PT1. Si un écart permanent est admissible, regardons d’abord son importance avec un régulateur P de kPR = 1. Ce régulateur ne modifie pas A : il permet seulement de calculer le système dans la boucle sans intervention du régulateur.
Si l’écart est déjà assez faible, il n’y a rien de plus à faire dans le régulateur. S’il est trop grand, il faut augmenter le gain kPR du régulateur.
Exemple
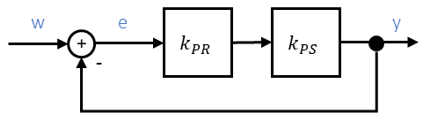
Le système apporte kPS = 10 ; l’écart vaut donc 1/(1 + 10) ≈ 9 %. Dans l’exemple, on exige un écart maximal de 1 %. A doit donc valoir au moins 100, d’où kPR = 10 au régulateur.
On peut calculer exactement de la même façon avec un système PT1, en considérant le régime établi et l’écart permanent. Le dimensionnement du régulateur est mathématiquement plus difficile, mais identique dans son principe à celui d’un système P.
Que faire si aucun écart permanent n’est admissible avec un système à comportement P ou PT1 ? On ajoute un comportement I dans le régulateur. Pour simplifier, nous considérons un régulateur I pur. Vous pouvez aussi prendre un régulateur complexe qui présente, entre autres, un comportement I.
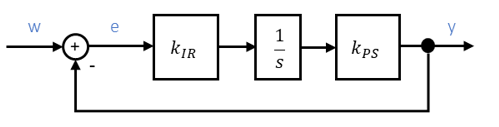
Dès qu’un comportement I est introduit dans A, il n’y a plus d’écart permanent. Quelle est l’influence du paramètre kIR du régulateur ? Examinons la zone de transition :
Plus kIR est grand, plus τFÜ est petit, et plus le système régulé atteint vite le régime établi.
Vous remarquez qu’à ce stade je ne présente plus de solutions générales, mais seulement des exemples. Il n’existe pas de solution générale pour choisir le type de régulateur et dimensionner ses paramètres : cela dépend toujours des exigences posées au système régulé et du comportement du système.