Comportement I
Le comportement I décrit un comportement intégrateur. Un système présente un comportement I si sa grandeur de sortie correspond à l’intégrale de la grandeur d’entrée dans le temps. Les éléments de stockage intègrent leur débit entrant ; c’est pourquoi ils présentent un comportement I.
Les éléments de stockage se décrivent bien avec le modèle hydraulique. Un réservoir d’eau est décrit par les paramètres débit entrant, débit sortant et niveau. Le stockage le plus simple est le seau rempli d’eau. Pour les applications possibles et les mathématiques qui les décrivent, voir le chapitre Stockage. Les éléments de stockage présentent la relation suivante entre entrée et sortie :
La fonction de transfert H n’est pas constante dans le temps, car le temps t apparaît dans la relation entre entrée et sortie. Le facteur kI sera étudié plus tard. Simplifions d’abord le comportement en donnant à x(t) une valeur constante. Ce n’est plus une solution générale, mais une forte simplification.
Intégrer une grandeur dans le temps revient à la cumuler. Si le débit entrant d’un réservoir est constant, son niveau monte linéairement. C’est ce que montre la simplification ci-dessus pour x(t) = 1. On obtient une relation proportionnelle entre la grandeur de sortie y(t) et le temps t.
Réponse indicielle
Lors d’une excitation par un échelon, x(t) passe de 0 à 1. Tant que x(t) = 0, la sortie y(t) reste inchangée : un réservoir sans débit entrant ne change pas de niveau. Après l’échelon, on a x(t) = 1, comme dans la simplification ci-dessus. On obtient la réponse indicielle suivante :
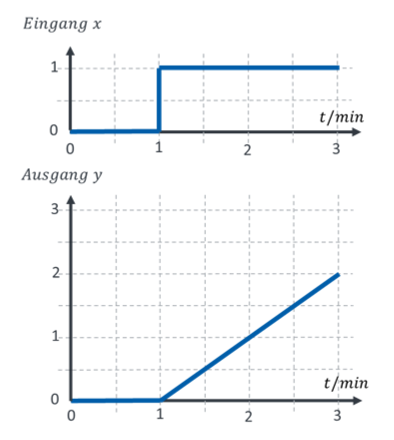
La pente de la droite caractérise le comportement I. On la note en général kI. Des éléments de stockage concrets ont des valeurs de kI différentes.
La réponse indicielle d’un élément de stockage nous apprend deux choses :
1. La réponse indicielle est une droite : il s’agit donc d’un comportement I.
2. La pente de la droite correspond au paramètre caractéristique du comportement I : kI.
Le paramètre y0 indique la valeur de la sortie avant le début de l’intégration. Il décrit par exemple le niveau d’un seau avant l’ouverture de l’arrivée. On n’intègre ensuite que le débit entrant, mais le nouveau niveau est l’ancien niveau plus l’intégrale du débit entrant dans le temps.
Exemple : voiture
Considérons un trajet en voiture vers le lieu de vacances. La grandeur d’entrée est la vitesse v de la voiture, la grandeur de sortie la distance s déjà parcourue. Si la voiture roule à vitesse constante, la distance parcourue ne cesse d’augmenter. Si la voiture s’arrête, la distance déjà parcourue n’est pas nulle : elle reste inchangée. C’est typique du comportement I : quand la grandeur d’entrée est nulle, la grandeur de sortie ne l’est pas (contrairement au comportement P). La distance parcourue dépend de la vitesse à laquelle vous avez déjà roulé dans le passé. On a :
La valeur de kI correspond au facteur devant l’intégrale. Dans cet exemple, il vaut 1.
Exemple : seau
Pour le seau, on a :
Exemple : masse en mouvement
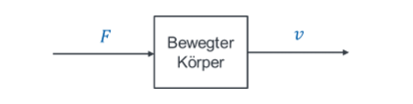
Une masse est mise en mouvement par une force F. Je peux mettre un ballon de masse m en mouvement à la vitesse v avec une force F. Comment un tel mouvement se comporte-t-il mathématiquement ? Les masses en mouvement présentent un comportement I.
Un corps en mouvement continue à se déplacer à vitesse constante (sortie ≠ 0) si aucune force extérieure (entrée = 0) n’agit sur lui. C’est un signe sûr de comportement I. Une sonde spatiale loin de tout corps céleste, par exemple, continue de voler en ligne droite à vitesse presque constante sans qu’aucune force ne l’accélère. Si les corps ralentissent en vol, c’est à cause de forces extérieures comme le frottement.
L’entrée d’un tel système est une force qui agit de l’extérieur sur le corps en mouvement ; la sortie est sa vitesse. On a :
Exemple : condensateur
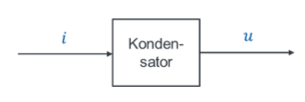
En électrotechnique, les condensateurs et les bobines servent d’éléments de stockage. Pour le condensateur, on a :
Systèmes avec saturation (« Ausgleich »)
En théorie, la valeur de sortie d’un élément de stockage augmente indéfiniment tant qu’une valeur d’entrée est présente : le niveau du seau monte tant que de l’eau arrive. En pratique, c’est évidemment impossible : le seau déborde quand il est plein et que l’eau continue d’arriver. Cela vaut généralement aux deux limites, haute et basse : on ne peut pas non plus vider davantage un seau vide.
Nous appelons l’effet de débordement « Ausgleich » (nivellement). Un réservoir présentant cet effet tend vers une valeur finale constante lorsqu’il est complètement rempli. Jusqu’au remplissage ou au vidage complet, il présente un comportement intégrateur. (À proprement parler, il s’agit d’une limitation ou saturation. Dans la littérature, un « processus autorégulant » (en allemand : Strecke mit Ausgleich) désigne en général un système qui atteint de lui-même une nouvelle valeur finale constante après un échelon, par exemple avec un comportement PT1. Un processus purement intégrateur y est dit « non autorégulant » (Strecke ohne Ausgleich).)
Considérons la réponse indicielle d’un système d’exemple à comportement I avec saturation à la valeur 1,5 :
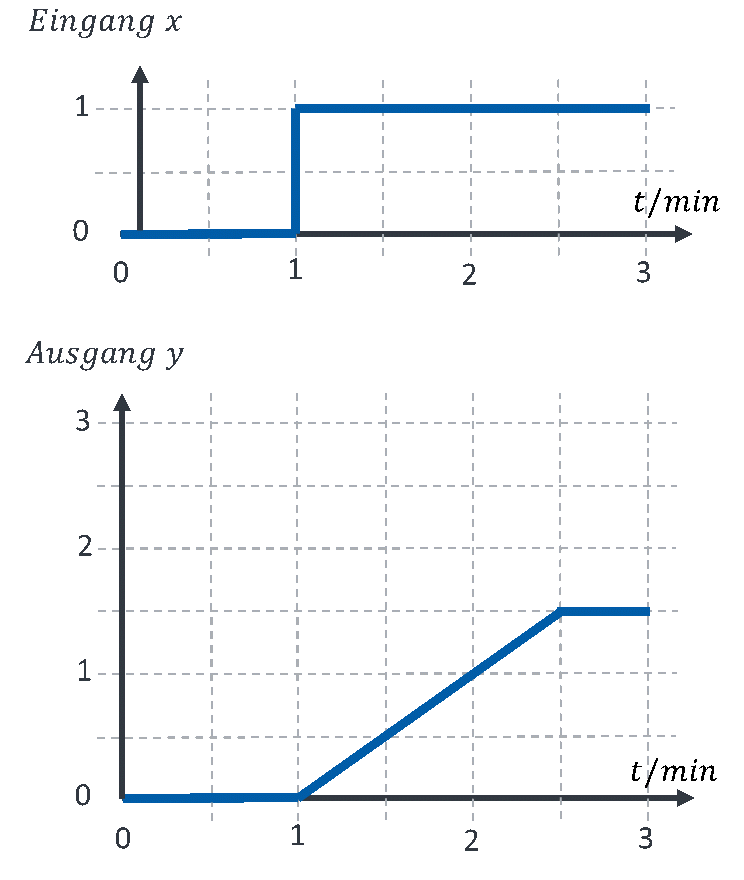
Faites toujours fonctionner un système dans une plage où la saturation n’agit pas encore. Sinon, vous obtenez un comportement que vous n’aviez pas calculé. Veillez à ce que, au sens figuré, le seau ne déborde jamais et ne se vide jamais.