Comportement dynamique
Pour un comportement P, la fonction de transfert est une constante. De façon générale, les fonctions de transfert peuvent dépendre du temps. À entrée constante, la sortie d’un système varie alors avec le temps t. On le reconnaît au fait que le temps t apparaît dans la formule de H.
La dépendance temporelle est mesurée et caractérisée à l’aide de la réponse indicielle (réponse à un échelon). Pour cela, on applique à l’entrée du système un échelon de la grandeur d’entrée, de 0 à une valeur constante (par exemple entrée = 1). Pour le réducteur, la vitesse de rotation N1 passe brusquement de 0 tour par minute (unité rpm, « revolutions per minute ») à 1 rpm. En supposant que la fonction de transfert du réducteur vaille H = 10, l’arbre de sortie tournerait dix fois plus vite que l’arbre d’entrée. Il passerait donc brusquement de N2 = 0 rpm à N2 = 10 rpm.
Les systèmes proportionnels réagissent en sortie directement aux variations de l’entrée, sans décalage ni retard. Pour un échelon à l’instant t = 1 s, la réponse indicielle de ce réducteur avec H = 10 (supposé) se présente ainsi :
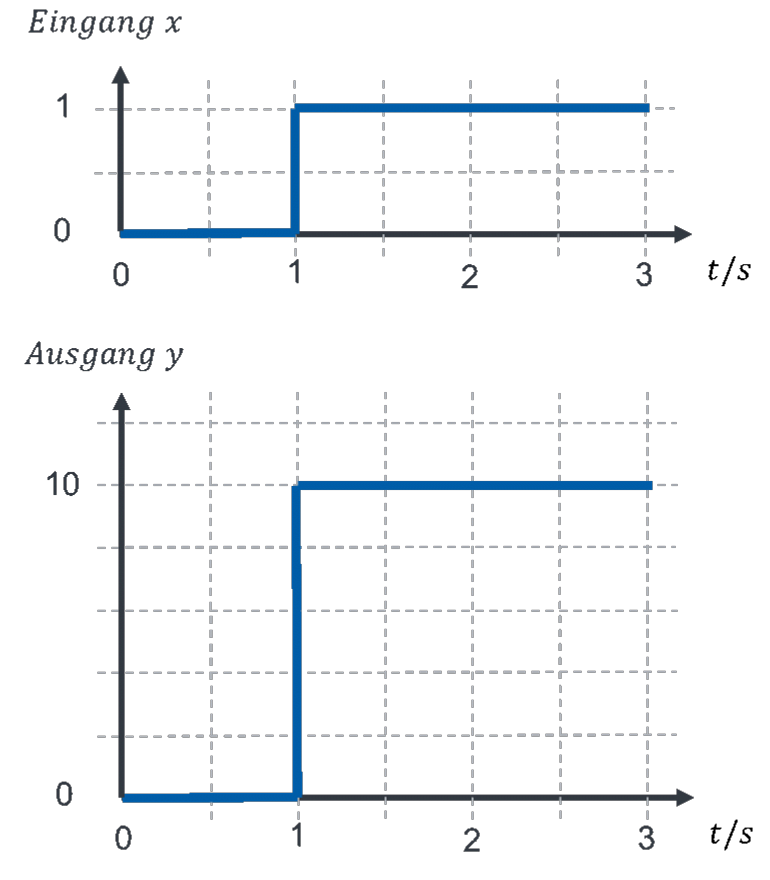
L’intérêt de la réponse indicielle n’apparaît qu’avec d’autres comportements, dépendant du temps. Je l’introduis ici sur un exemple simple.
Utilité de la réponse indicielle
Pour le comportement P, nous avons pris un couple de valeurs pour déterminer le paramètre caractéristique. Si la fonction de transfert dépend du temps, ce n’est plus possible. C’est pourquoi nous utilisons toujours la réponse indicielle pour reconnaître le comportement d’un bloc fonctionnel et déterminer ses paramètres caractéristiques. Pour le comportement P, nous n’avons vu jusqu’ici que le paramètre kP, que l’on peut aussi tirer de la réponse indicielle.
La réponse indicielle permet de déterminer les paramètres caractéristiques sans connaître la structure interne, uniquement en mesurant les grandeurs externes. C’est formidable, car nous pourrons ainsi à terme réguler des systèmes sans les comprendre. C’est particulièrement utile pour des systèmes complexes comme une voiture. Prenons comme exemple un levier dont nous ne connaissons pas les longueurs de bras et ne pouvons (ou ne voulons) pas les mesurer.
Nous déplaçons brusquement l’entrée du système (la hauteur h1) de 0 cm à 1 cm, puis nous mesurons le comportement de la sortie. Si elle passe sans retard de 0 à une valeur de sortie constante, le système est proportionnel. Pour le caractériser, il nous faut encore la valeur de kP, que l’on obtient par le quotient de la valeur de sortie par la valeur d’entrée. Si la valeur de sortie varie par exemple de 10 cm, le coefficient de proportionnalité se calcule ainsi :
Pour la réponse indicielle, il suffit du système, d’une mesure des grandeurs d’entrée et de sortie et de la possibilité de l’exciter par un échelon à l’entrée.
Vous pouvez déterminer le comportement d’une voiture et ses paramètres caractéristiques en faisant passer brusquement sa grandeur d’entrée, la position de la pédale, de 0 à plein gaz, puis en mesurant la vitesse en fonction du temps. Vous apprenez ainsi beaucoup sur le comportement de la voiture dans une boucle de régulation sans avoir à comprendre le moteur ni la boîte de vitesses. Je trouve cela génial.
Hauteur de l’échelon
La hauteur de l’échelon à l’entrée est quelconque. Pourquoi faisons-nous toujours passer l’entrée de 0 à 1 ? Cela tient à la fonction de transfert.
Si l’entrée vaut 1, la sortie correspond directement à la fonction de transfert H. On économise une étape de calcul. Si l’on observe le comportement temporel de la sortie pour un échelon de 0 à 1, on voit donc directement dans la sortie le comportement temporel de la fonction de transfert.
Si un échelon de 0 à 1 n’est pas possible, vous pouvez passer à n’importe quelle autre valeur. Si vous passez par exemple de 0 à 2, il faut diviser la sortie par 2 pour obtenir la fonction de transfert. Cela découle directement de la relation entre entrée, sortie et fonction de transfert.