Perturbations après l’intégrateur
Si une perturbation agit à droite de l’intégrateur du système, vous avez de la chance, car l’intégrateur rejette alors déjà la perturbation. En régime établi, la perturbation n’agit alors plus du tout sur la grandeur réglée. Pour illustrer cela, considérons un système I avec un régulateur P avec KPR = 1. Une perturbation d agit directement sur la grandeur réglée.
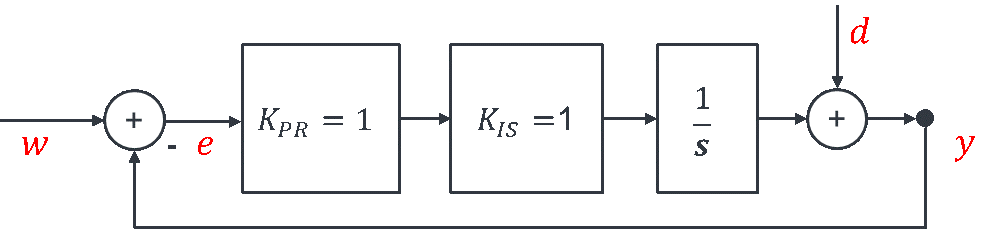
L’intégrateur du système garantit déjà une réjection de perturbation idéale, de sorte que la perturbation n’agit plus du tout sur la grandeur réglée. Aucun intégrateur supplémentaire n’est nécessaire dans le régulateur pour assurer e = 0.
La solution générale, dans laquelle la perturbation ne doit pas nécessairement se trouver à droite de l’intégrateur, est expliquée dans l’un des chapitres précédents. Considérons un exemple numérique pour ce cas. J’ai ajouté deux signaux g et u.
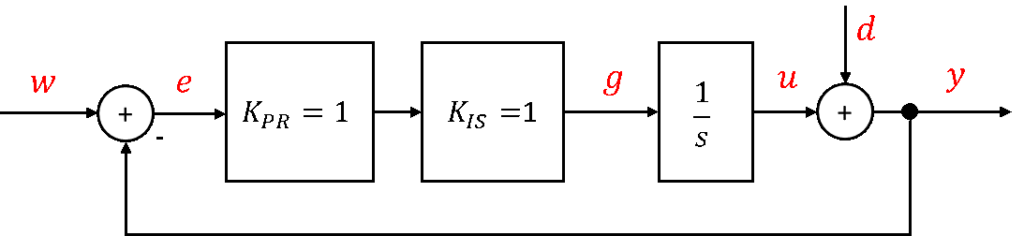
Nous commençons par un régime établi avec des valeurs numériques d’exemple. Pour y = w, il faut que u = w – d. Alors y = u + d devient y = (w – d) + d = w. Quelle doit être la valeur de g pour que u = w – d ? Comme u est la sortie d’un intégrateur, l’entrée g doit être nulle en régime établi. Si l’entrée g était ≠ 0, la sortie continuerait à varier et l’état ne serait pas (encore) établi.
La sortie d’un intégrateur peut prendre presque n’importe quelle valeur en régime établi. Il n’y a que deux restrictions : la limite du niveau de remplissage de l’élément de stockage en pratique et le signe de la sortie. Si l’entrée est toujours positive, la sortie ne peut être que positive. Insérons des valeurs :
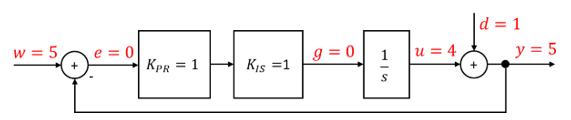
La boucle de régulation reste en régime établi avec des valeurs inchangées. L’écart de réglage e vaut 0 et la sortie y est différente de 0. Cela n’est possible qu’avec des éléments de stockage.
La perturbation d passe maintenant brusquement de 1 à 2. L’état du système change, il n’est donc plus établi. Que se passe-t-il ?
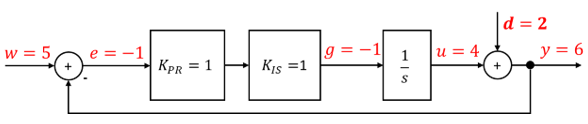
La valeur g = -1 est appliquée à l’entrée de l’élément de stockage. La valeur de sortie u de l’élément de stockage diminue donc continuellement jusqu’à ce que le système se soit stabilisé à de nouvelles valeurs constantes. Pendant la transition entre les deux états, u varie en permanence. Considérons une étape intermédiaire arbitraire, à laquelle u vient d’atteindre la valeur 3,5 :
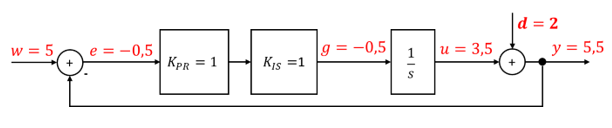
L’élément de stockage n’est plus piloté à son entrée que par g = -0,5. Sa sortie diminue plus lentement qu’au début. À la fin, en régime établi, on a :
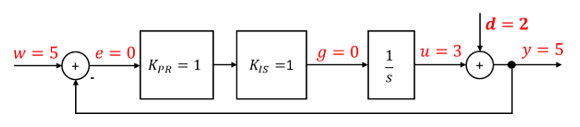
L’élément de stockage est piloté négativement à son entrée jusqu’à ce que sa sortie u ait atteint la « bonne » valeur u = 3. Le pilotage g à l’entrée de l’élément de stockage devient de moins en moins négatif au cours du temps, et la sortie u diminue donc de plus en plus lentement. Il en résulte un comportement PT-1.
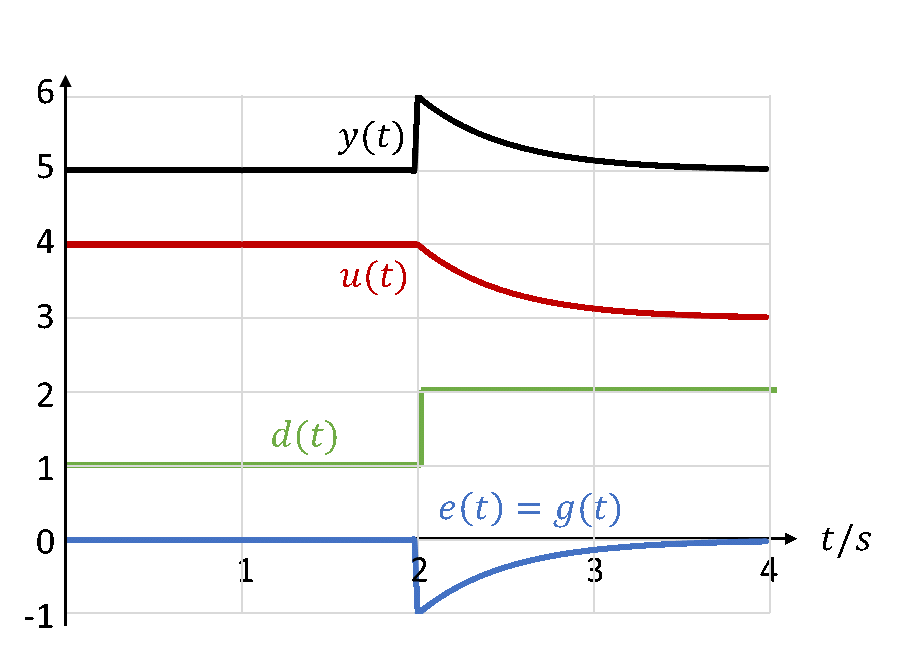
La figure ci-dessus montre l’évolution temporelle de y(t), u(t), d(t) et e(t) lorsque d(t) passe de 1 à 2 à l’instant t = 2 s. Il s’ensuit immédiatement un échelon de l’écart de réglage e(t), qui s’amortit ensuite. Ce signal est appliqué à l’entrée de l’intégrateur sous la forme g(t) = e(t). La sortie de l’intégrateur u(t) diminue tant que g(t) à son entrée est négatif. La grandeur réglée y est brièvement trop élevée jusqu’à ce que u(t) soit descendu de 4 à 3.