Comportement PT1 dans la boucle
Étudions maintenant le comportement PT1 dans une boucle de régulation. Si le paramètre A présente un comportement PT1, on obtient le schéma-bloc suivant :
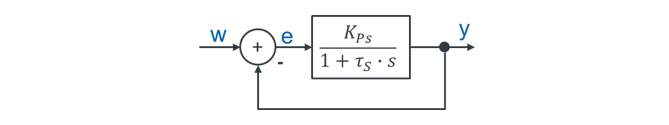
Le comportement en poursuite est lui aussi de type PT1, mais ses paramètres caractéristiques diffèrent de ceux du comportement PT1 du bloc A. C’est surtout τFÜ qui change : il diminue quand kPS augmente. kPS permet donc de rendre le système régulé plus rapide que A.
En régime établi, on a :
Nous avons le même problème qu’avec le comportement P dans la boucle : pour des valeurs réelles de kPS, le comportement en poursuite est toujours inférieur à 1. Il subsiste donc un écart même en régime établi. Cela tient au fait que le comportement PT1 se comporte comme un comportement P retardé. En régime établi, A prend des valeurs finies si l’on y insère un comportement PT1 ; un écart e doit donc subsister dans le système.
Le comportement PT1 dans la boucle est encore moins bon que le comportement P : il présente un écart permanent en régime établi et, de plus, un écart important dans la zone de transition après un échelon. Le comportement P, lui, réagit au moins immédiatement à l’échelon en sortie.