Résumé
Comportement I
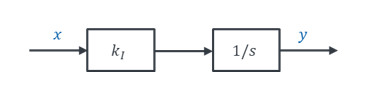
\[
H(s) = \frac{1}{s} \cdot k_I
\]
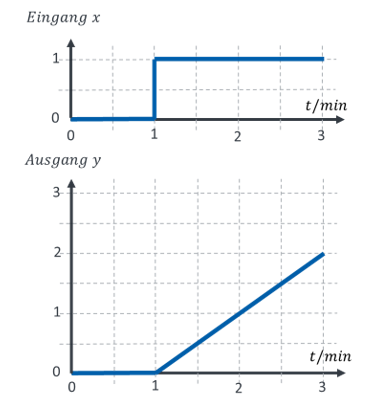
Comportement I dans la boucle de régulation
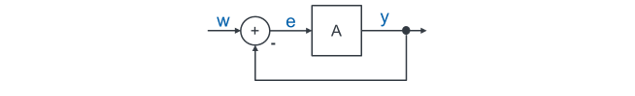
\[
\begin{gathered}
A = k_I \cdot \frac{1}{s} \\[6pt]
H_{\mathrm{FÜ}} = \frac{1}{1 + \frac{1}{k_I} \cdot s} \\[6pt]
H_{\mathrm{FÜ}} = \frac{1}{1 + \tau_{\mathrm{FÜ}} \cdot s} \text{ avec } \tau_{\mathrm{FÜ}} = \frac{1}{k_I} \\[6pt]
\text{Comportement I dans la boucle} \rightarrow \text{comportement PT1 du système régulé}
\end{gathered}
\]
Comportement PT1
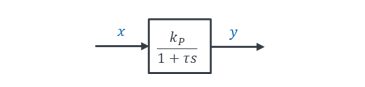
\[
H(s) = \frac{k_P}{1 + \tau s}
\]
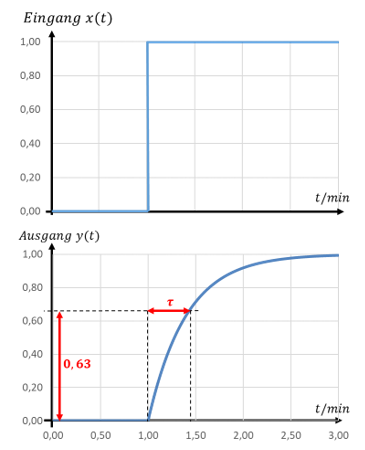
Comportement PT1 dans la boucle de régulation
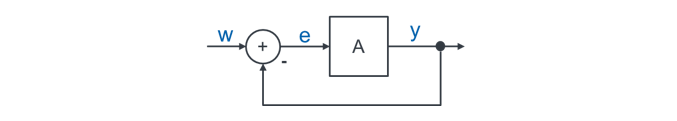
\[
\begin{gathered}
A = \frac{k_P}{1 + \tau s} \\[6pt]
H_{\mathrm{FÜ}} = \frac{\frac{k_P}{1 + k_P}}{1 + \frac{\tau}{1 + k_P}\,s} = \frac{k_{P,\mathrm{FÜ}}}{1 + \tau_{\mathrm{FÜ}} \cdot s} \\[6pt]
k_{P,\mathrm{FÜ}} = \frac{k_P}{1 + k_P} \\[6pt]
\tau_{\mathrm{FÜ}} = \frac{\tau}{1 + k_P} \\[6pt]
\text{Comportement PT1 dans la boucle} \rightarrow \text{comportement PT1 du système régulé}
\end{gathered}
\]
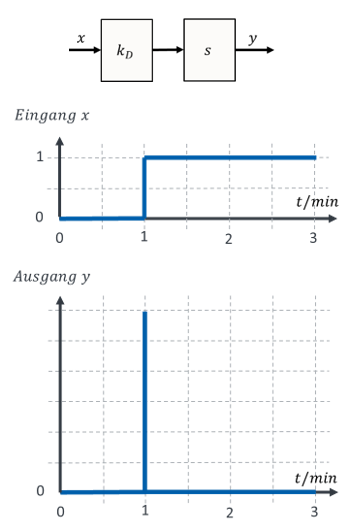
Comportement D
\[
H_D = k_D \cdot s
\]
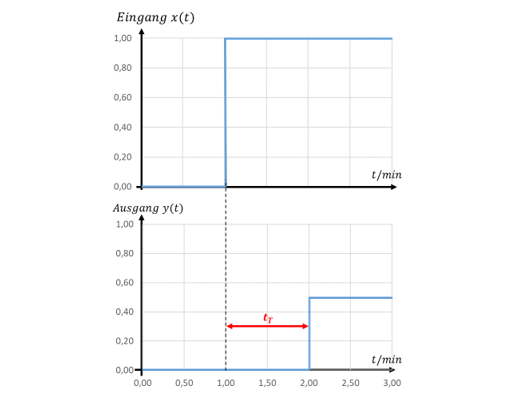
Temps mort
\[
\text{Temps mort } t_T = 1\,\mathrm{min} \text{ pour un système à comportement P avec } k_P = 0{,}5
\]
De façon générale : un comportement décrit un type de comportement d’un bloc fonctionnel ou d’un système. Nous traitons de la même façon la description mathématique de tous les systèmes de même comportement ; ils ne diffèrent que par leurs paramètres caractéristiques, qui décrivent en quelque sorte l’intensité du comportement.