Modélisation
Un système technique réel est décrit par des équations mathématiques. Les équations aident à calculer, mais peu à comprendre. Pour la compréhension, un schéma fonctionnel (schéma-bloc) convient mieux. Dans un schéma-bloc, un système est décomposé en sous-systèmes.
Le schéma-bloc se compose de blocs (fonctionnels) reliés par des signaux. Pour simplifier, nous ne considérons dans ce tutoriel que des blocs à un signal d’entrée et un signal de sortie. Un bloc est décrit mathématiquement par sa fonction de transfert. On a
Exemple de bloc fonctionnel : le réducteur
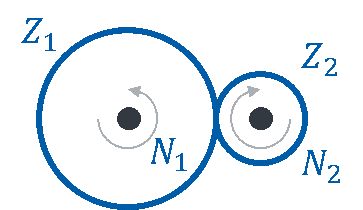
Un réducteur (engrenage) a pour grandeur d’entrée la vitesse de rotation N1 de l’arbre d’entrée (noir). Sur l’arbre d’entrée se trouve une roue dentée (bleue) de Z1 = 20 dents. Un arbre de sortie porte une roue plus petite de Z2 = 10 dents, engrenée avec la première. La vitesse de rotation N2 de l’arbre de sortie est la sortie du réducteur.
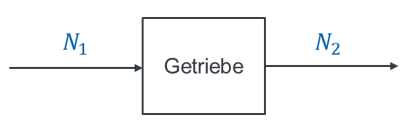
Le réducteur est modélisé comme un bloc. L’entrée du bloc est la vitesse de rotation N1, la sortie la vitesse N2. On décrit le réducteur en rapportant la vitesse de sortie à la vitesse d’entrée. Le bloc est dessiné sous forme de rectangle avec sa désignation au milieu ; les signaux sont des flèches surmontées de leur nom.
Les vitesses de rotation sont liées au nombre de dents des roues de la façon suivante :
Nous pouvons ainsi décrire la fonction de transfert indépendamment des valeurs aux entrées et sorties :
C’est important pour la modélisation, car les vitesses de rotation varient, mais pas le nombre de dents. La fonction de transfert doit être définie par des grandeurs internes, indépendamment des valeurs actuelles des grandeurs d’entrée et de sortie.
La fonction de transfert permet de calculer directement la grandeur de sortie à partir d’une grandeur d’entrée. En réarrangeant l’équation, on obtient
Pour modéliser un bloc, il faut donc nommer les grandeurs d’entrée et de sortie et connaître la relation mathématique entre elles.
Addition et soustraction
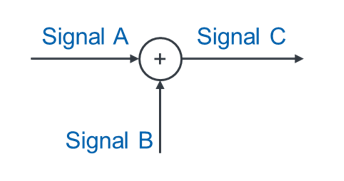
Dans un schéma-bloc, il faut additionner et soustraire des signaux. Ces opérations mathématiques sont modélisées ainsi :
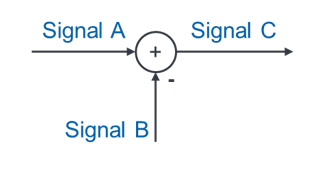
Pour une soustraction, on dessine un signe moins sur le signal à soustraire.
Multiplication et division
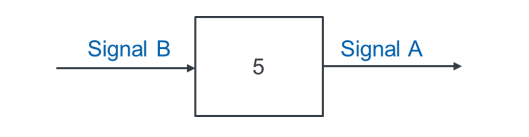
Pour modéliser le produit de deux grandeurs, on insère un bloc avec une fonction de transfert. Le facteur de multiplication correspond à la fonction de transfert H du bloc ; on inscrit sa valeur numérique dans le bloc. Si par exemple le signal B doit être multiplié par 5, on le modélise ainsi :
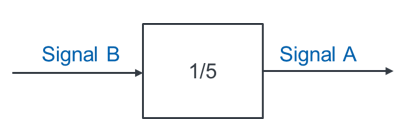
Pour diviser, on utilise une fraction comme facteur H du bloc. Pour diviser le signal B par 5, on utilise la modélisation suivante :
Exemple 1
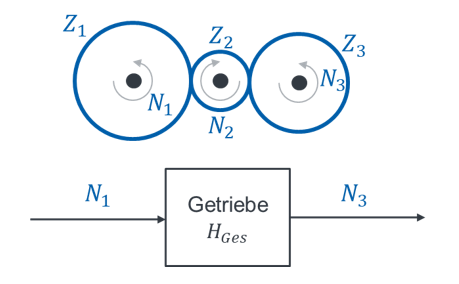
Considérons un réducteur à deux étages. Trois roues dentées sont assemblées ainsi :
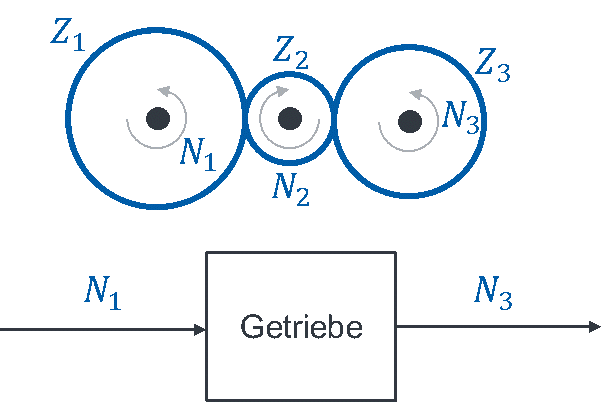
Les grandeurs d’entrée et de sortie doivent être définies dans l’énoncé ; on ne peut pas les « deviner ». La grandeur d’entrée est la vitesse de rotation N1 de la roue de gauche, la grandeur de sortie la vitesse N3 de la roue de droite.
Calculons la fonction de transfert du bloc « réducteur » (Getriebe). Il n’y a pas ici une seule bonne solution : le réducteur peut être modélisé de différentes façons. Commençons par modéliser chaque étage séparément. Nous décomposons le système en sous-systèmes et considérons d’abord seulement les roues 1 et 2.
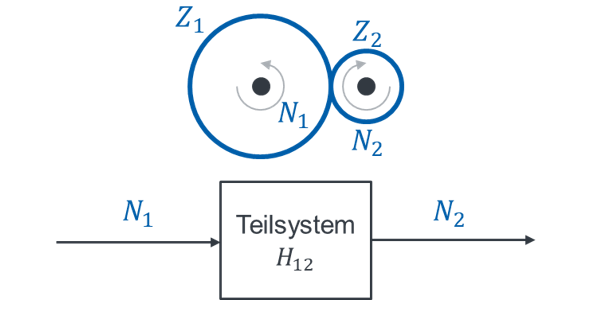
Concrètement, la solution H = 2 signifie que la roue 2 tourne deux fois plus vite que la roue 1.
Considérons ensuite le sous-système formé des roues 2 et 3 :
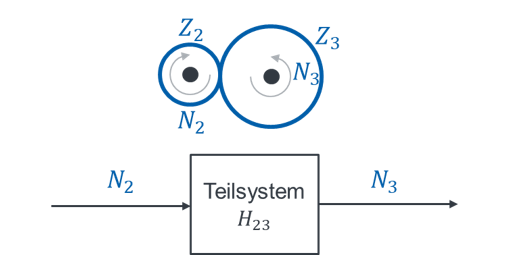
Pour modéliser le système complet, nous réunissons les deux sous-systèmes. Ils sont montés en série, car la grandeur de sortie du sous-système 1 est la grandeur d’entrée du sous-système 2.
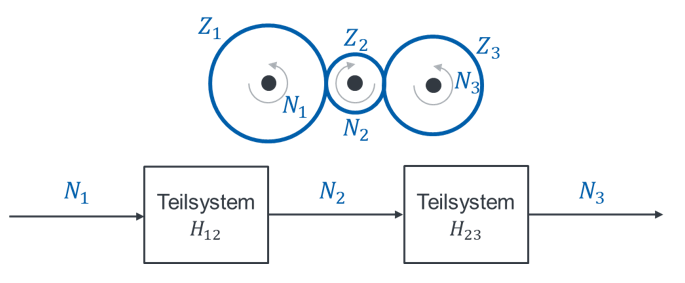
En ingénieurs paresseux, nous avons terminé. Mais dans ce cas, nous pouvons encore simplifier la modélisation en regroupant les fonctions de transfert en une fonction de transfert globale. C’est simple ici, car les deux fonctions de transfert sont des facteurs :
Exemple 2
Considérons un pointeur laser monté en rotation, qui projette un point sur un écran. Quand on modifie l’angle du pointeur, le point se déplace sur l’écran. La grandeur d’entrée est l’angle α (par lequel nous agissons sur le système) et la grandeur de sortie est la hauteur h du point sur l’écran (l’effet).
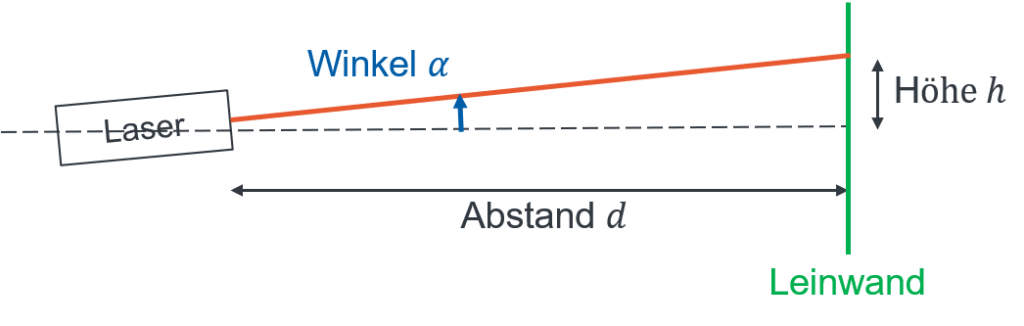
Il faut toujours un peu de physique pour modéliser, sinon on n’obtient aucune relation mathématique. Dans les examens d’automatique et les autres exercices, la physique est toujours donnée. Pour la hauteur h, on a :
Nous avons obtenu ici une formule qu’on ne peut pas simplement mettre sous la forme sortie divisée par entrée. L’angle α est prisonnier de la tangente ; on ne l’en sort pas facilement. L’arc tangente n’aide pas non plus, essayez donc. C’est pourquoi nous utilisons l’« approximation des petits angles » des mathématiques. Pour de petits angles (en radians), on a :
Nous pouvons ainsi achever la modélisation. Nous dessinons le système dans le schéma-bloc comme un bloc avec sa fonction de transfert, l’angle étant la grandeur d’entrée et la hauteur la grandeur de sortie.
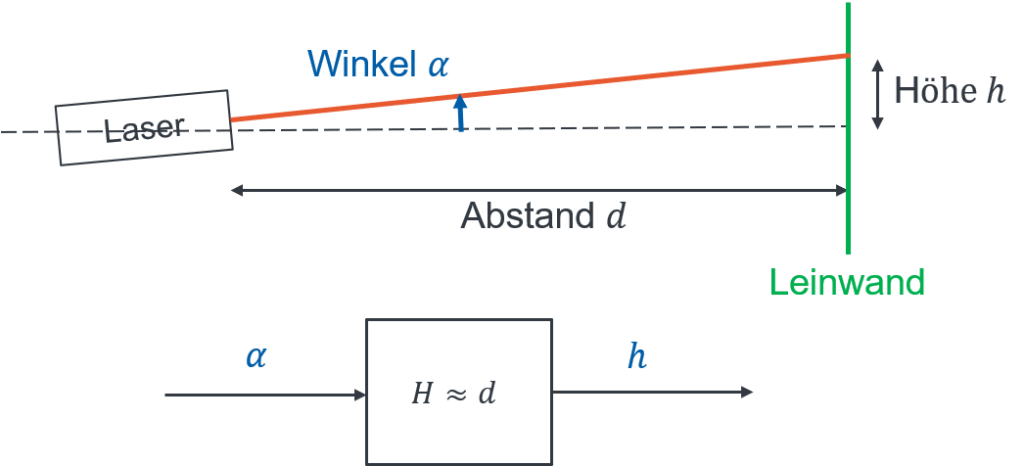
Le résultat de la modélisation est aussi plausible intuitivement : si l’on augmente la distance d, la hauteur h augmente pour un même angle α.
Vérification de plausibilité
Important : le résultat de toute modélisation doit être vérifié quant à sa plausibilité. Cela signifie : faites varier l’entrée et réfléchissez à la façon dont la sortie devrait évoluer. Vérifiez ensuite par le calcul que le modèle va dans le bon sens. Des ponts s’effondrent et des avions s’écrasent à cause de modèles non vérifiés. Savoir vérifier la plausibilité est la compétence la plus importante de l’ingénieur, en particulier face aux résultats d’une modélisation réalisée par une intelligence artificielle.
Modélisation exacte
Un modèle ne représente jamais exactement la réalité. Il est donc acceptable de faire des approximations, à condition d’en être conscient. Dans le montage ci-dessus, nous ne pouvons pas imposer l’angle α avec une précision arbitraire, car rien au monde ne fait tourner un pointeur laser exactement et sans tolérances. Nous n’avons donc pas besoin non plus de mathématiques parfaites et sans erreur pour la modélisation.
En automatique, il s’agit plutôt que le modèle reproduise grossièrement le comportement du système. L’établissement de modèles exacts est si laborieux qu’on le fait rarement en pratique. Si une modélisation exacte est exigée, on fait appel à un expert en modélisation ou à un spécialiste de l’automatique, et non à un diplômé ETR avec un semestre d’automatique en poche.