Systèmes oscillants
Les systèmes oscillants à deux éléments de stockage et au moins un élément limitant sont appelés systèmes PT2. De façon générale, ils ont la fonction de transfert suivante :
Le paramètre kP,PT2 au numérateur indique le gain statique du système. Le dénominateur contient les paramètres pulsation de résonance « ω0 » et amortissement « D ». Dans le domaine fréquentiel, la fréquence complexe s est toujours la grandeur variable. En régime établi, pour s = 0 :
Les systèmes à comportement PT2 peuvent osciller ou non. Leur amortissement et leur fréquence de résonance dépendent du paramétrage des blocs fonctionnels. Par le paramétrage du régulateur, nous pouvons en général influer sur l’amortissement et la fréquence de résonance.
On distingue les cas suivants pour l’amortissement :
D = 0 : oscillation permanente non amortie
0 < D < 1 : oscillation amortie
D = 1 : régime critique (apériodique critique) : tout juste pas d’oscillation
D > 1 : système non oscillant
Pour analyser un système PT2, on procède par identification des coefficients : on égale l’équation générale du comportement à l’équation particulière du système étudié. Je le montre sur l’exemple suivant : un système à comportement PT1 et à comportement I en série dans une boucle de régulation. Le paramètre A se compose donc d’un comportement I et d’un comportement PT1. Pour simplifier, nous prenons τ = 1 :
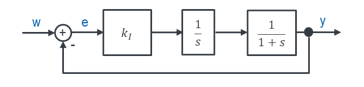
Le paramètre kI, avec l’intégrateur 1/s, représente le comportement I. Vient ensuite un bloc à comportement PT1, modélisé dans l’exemple avec kP = 1 et τ = 1. La valeur de l’amortissement D dépend du paramètre kI. Pour que le système oscille « légèrement », nous prenons d’abord kI = 10.
L’amortissement D est inférieur à 1 : le système oscille. Mais il est supérieur à 0 : il n’oscille donc pas indéfiniment. Il se comporte comme une balançoire qui ralentit à cause du frottement. La réponse indicielle montre un comportement PT2 oscillant typique avec un léger « dépassement ». La grandeur réglée dépasse la grandeur de référence, puis oscille autour de sa valeur. L’oscillation s’amortit, de sorte que la grandeur réglée finit par atteindre la valeur de la grandeur de référence.
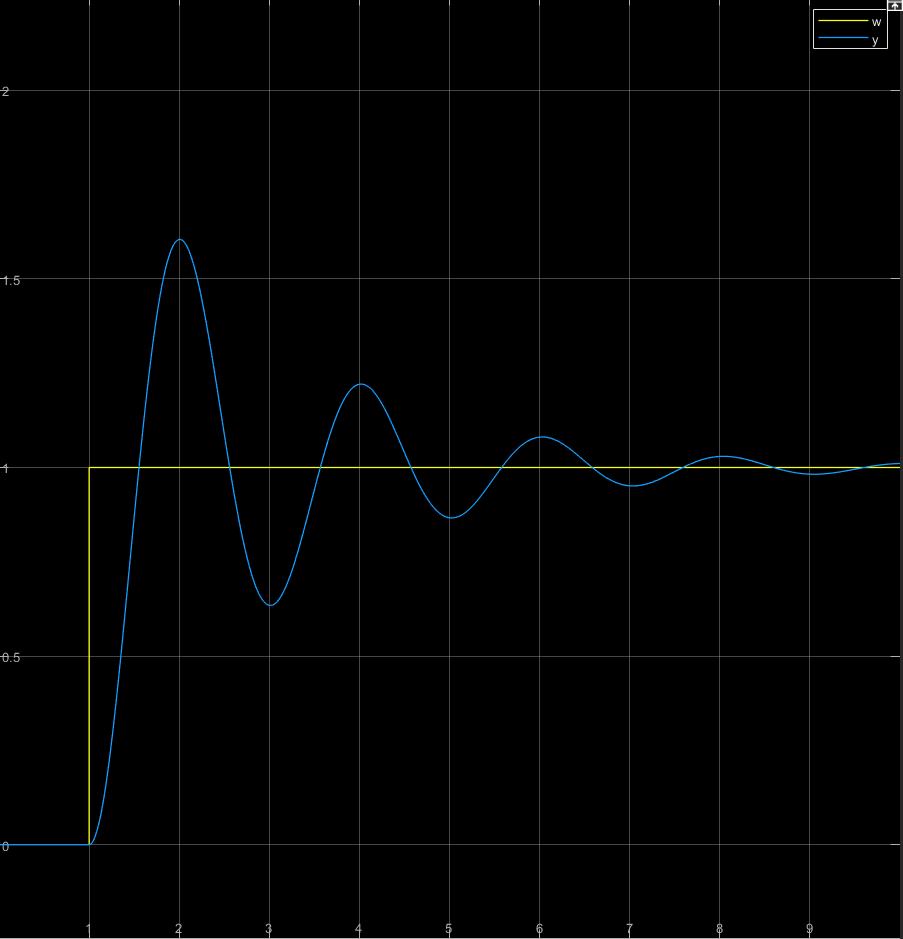
La grandeur réglée atteint la grandeur de référence pour la première fois au bout d’environ 0,5 s seulement. C’est assez rapide comparé aux systèmes PT2 non oscillants. Le paramètre caractéristique ω0 indique la pulsation de l’oscillation amortie. Nous la déterminons sur le graphique à partir de la période, définie comme le temps entre deux maxima de l’oscillation amortie.
Le calcul concorde assez bien avec la valeur lue. L’oscillation s’amortit, et l’on atteint le régime établi au bout d’un temps assez long. On a alors y = 1.
Nous caractérisons le dépassement ainsi : la valeur maximale de la grandeur réglée vaut environ y = 1,6 à t = 2 s (secondes). La grandeur de référence passe à w = 1. La grandeur réglée dépasse donc la valeur de la grandeur de référence de 60 %.
L’amortissement D est difficile à lire sur le graphique. Il existe certes des formules pour cela, mais elles sont assez imprécises et compliquées à calculer.
En modifiant le paramètre kI, nous pouvons modifier le comportement du système. Quand kI augmente, l’amortissement diminue et la fréquence d’oscillation augmente. C’est ce que montre la simulation suivante pour kI = 100 :
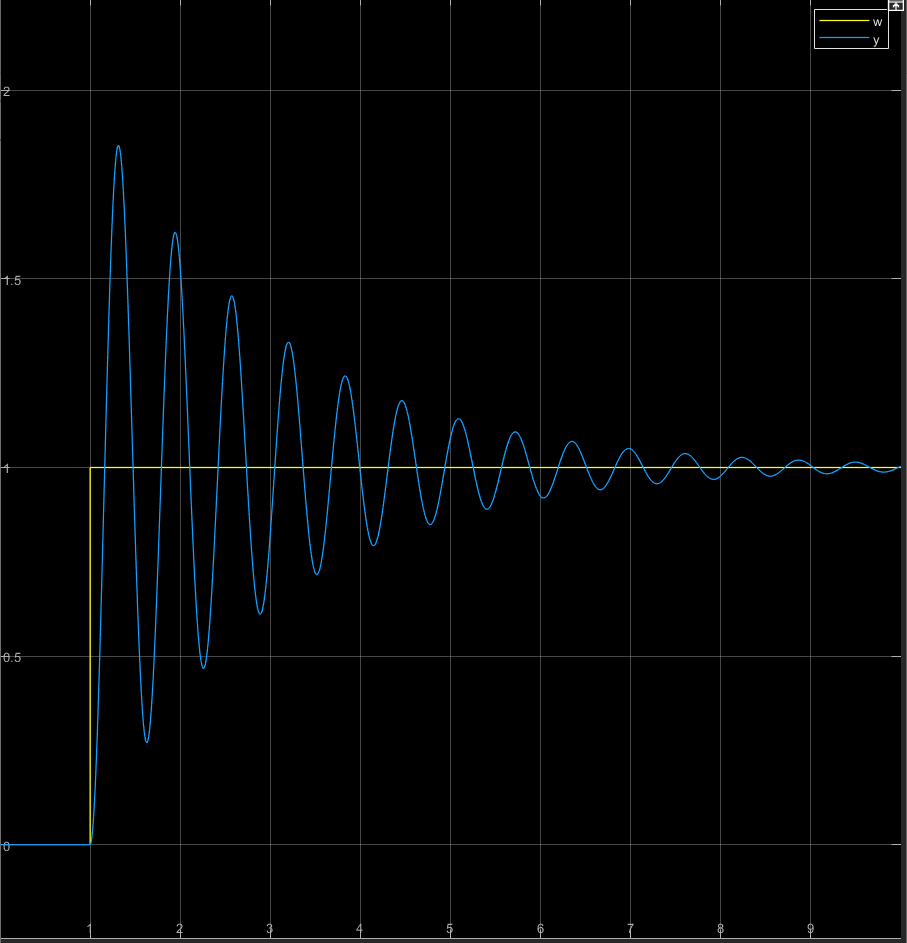
La grandeur réglée atteint la grandeur de référence pour la première fois au bout d’environ 0,2 s seulement. Du fait de l’amortissement plus faible, D = 0,05, le dépassement monte à environ 85 %. La fréquence de résonance a augmenté.
On vise souvent le régime critique avec D = 1, car il donne la montée la plus rapide possible de la grandeur réglée sans dépassement. Dans le système d’exemple, il faut pour cela
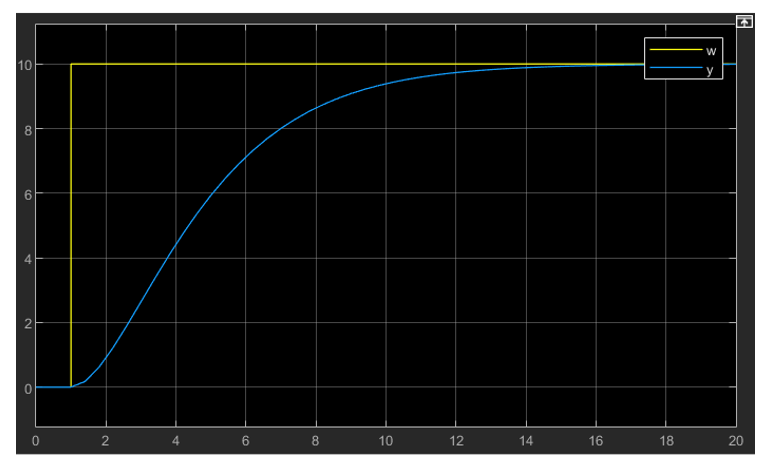
Dans cette réponse indicielle, la durée de simulation a été doublée à 20 s pour que la stabilisation reste visible. Le temps nécessaire pour atteindre le régime établi est nettement plus long avec un amortissement plus fort (D = 1 au lieu de D = 0,16). En contrepartie, la grandeur réglée ne dépasse pas.
Conséquences du dépassement
Lors d’un dépassement, la grandeur réglée excède la valeur maximale prévue. Le dépassement pose souvent problème dans les boucles de régulation, car des composants sont alors brièvement plus sollicités que prévu, ce qui peut les endommager.
Dans une boucle de régulation de pression, la pression de consigne maximale vaut par exemple 10 bar. Si le système régulé dépasse de 80 %, des pressions de 18 bar peuvent apparaître brièvement. Les composants doivent pouvoir les supporter, et ce surdimensionnement coûte de l’argent.
Optimisation des paramètres
Comparons les trois cas étudiés. En régime critique (D = 1), la grandeur de sortie est lente : il lui faut longtemps pour atteindre la valeur de la grandeur de référence. En contrepartie, la grandeur réglée ne dépasse pas.
Avec kI = 10, on a D = 0,16 : la grandeur réglée dépasse d’environ 60 %, mais atteint plus vite sa valeur finale. Avec kI = 100 et D = 0,05, elle dépasse d’environ 85 %, mais atteint encore plus vite la valeur de la grandeur de référence.
Plus le gain d’une boucle à 2 éléments de stockage est grand, plus la grandeur réglée atteint vite la valeur de la grandeur de référence, plus la fréquence de résonance est élevée et plus le dépassement est important. Il faut trouver un compromis adapté à l’application : on ne peut pas tout obtenir à la fois. Un système sans dépassement est plus lent qu’il ne pourrait l’être.
Un système lent réagit lentement aux variations. Pendant la phase transitoire, la grandeur réglée s’écarte parfois nettement de la grandeur de référence. Si la lenteur et un écart temporaire ne posent pas de problème pour l’application, réglez le régulateur sur le régime critique D = 1.
Le régulateur de vitesse d’une voiture en est un exemple. Il est acceptable que la vitesse mette quelques secondes à s’adapter à une nouvelle consigne. À l’inverse, il serait fort désagréable que la vitesse dépasse brièvement la consigne de 50 %. C’est pourquoi on vise ici le régime critique.
Pour une machine-outil, ce n’est pas la fin du monde si la vitesse d’un foret est un instant trop élevée de 50 %. Mais elle doit pouvoir changer de vitesse très rapidement. Si la machine doit percer 100 trous par minute dans les planches d’une armoire Ikea, le foret doit réagir vite. On choisirait ici D entre 0 et 1 pour que le temps de stabilisation soit court.
Extension des objectifs
Pour une boucle de régulation, les objectifs sont étendus ainsi :
1. On doit avoir HFÜ = 1.
2. Le système doit se stabiliser le plus vite possible, c’est-à-dire atteindre sa valeur finale.
3. Le dépassement doit être limité à une valeur maximale. Le système ne doit pas osciller durablement.