Régulateur PID
En pratique, on rencontre surtout des régulateurs PID. Ils permettent de régler les comportements P, I et D avec des intensités différentes : on peut par exemple donner à un régulateur surtout un comportement P et un peu de comportement I. Ce type de régulateur est un standard industriel, et presque toutes les méthodes de dimensionnement de régulateurs s’y rapportent.
Les régulateurs PT1 ne sont pratiquement pas utilisés : ce ne seraient que des régulateurs P plus lents, avec un élément de stockage supplémentaire. Un comportement P pur est en règle générale préférable à un comportement PT1 dans un régulateur.
L’inconvénient de ces régulateurs est la complexité de leur comportement dans un système régulé. Avec un régulateur PID, on ne peut souvent plus calculer à la main le comportement du système régulé ; on passe alors entièrement à la simulation. Pour le dimensionnement, il est toutefois important de comprendre comment les comportements P, I et D agissent en général sur les systèmes. Nous l’avons vu en détail dans les chapitres précédents ; si vous avez encore des doutes, révisez-les maintenant.
Un régulateur PID a la structure suivante :
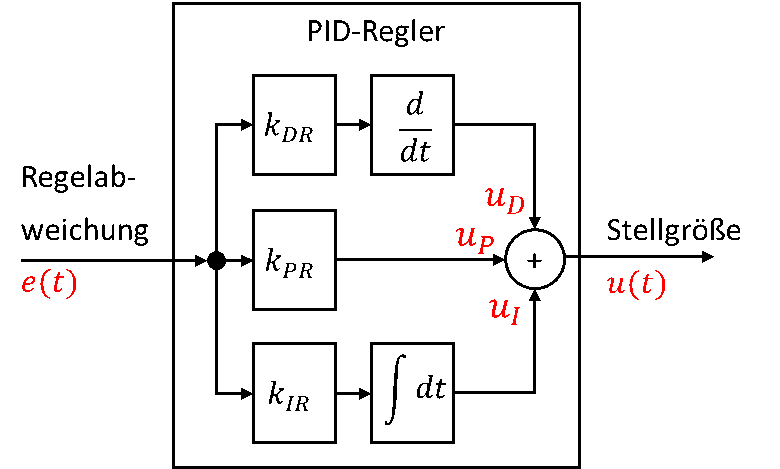
L’écart de réglage est la grandeur d’entrée de tout régulateur. Il est dérivé (D), intégré (I) et amplifié (P), chaque composante étant multipliée par un paramètre réglable du régulateur. Avant de calculer, repassons dans le domaine fréquentiel :
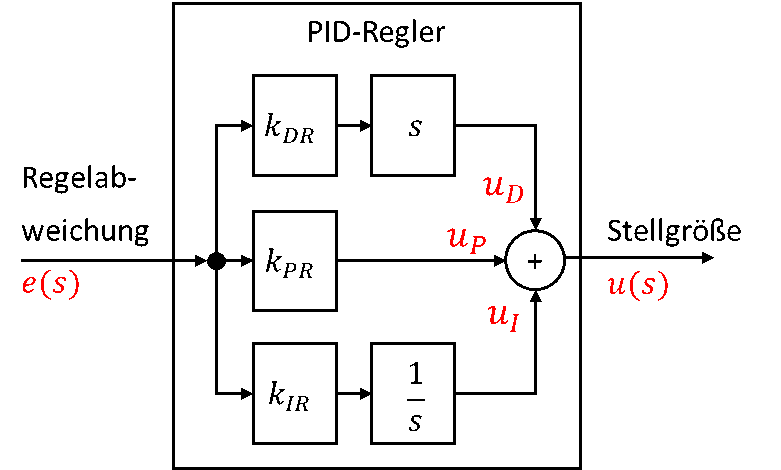
La multiplication par s correspond à la dérivation, la division par s à l’intégration. On a les équations suivantes :
L’intensité de chaque comportement est fixée par les trois paramètres kDR, kPR et kIR, que vous réglez en tant que développeur dans le logiciel du régulateur.
On obtient par exemple un régulateur I pur en mettant kPR et kDR à 0. On utilise souvent des régulateurs PI, pour lesquels seul kDR = 0.
Systèmes régulés
Pour calculer le comportement en poursuite d’un système régulé par un régulateur PID, nous prenons HS comme fonction de transfert générale du système. On a alors :
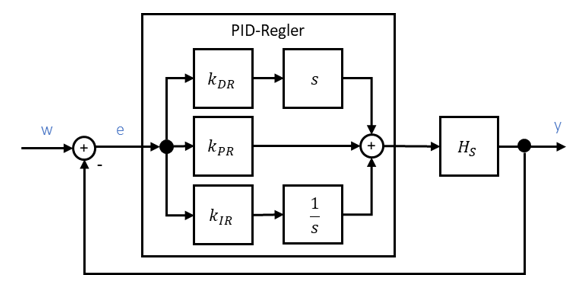
La fonction de transfert du système régulé est trop compliquée pour un calcul à la main, surtout quand s’y ajoute une fonction de transfert du système. Cet exemple n’a qu’un but dissuasif, pour que vous n’ayez pas l’idée de calculer une telle chose. Nous ne le faisons pas non plus à l’examen.
Représentation et calcul alternatifs
En pratique, les régulateurs PID sont souvent représentés et calculés autrement. La représentation alternative suivante est très répandue :
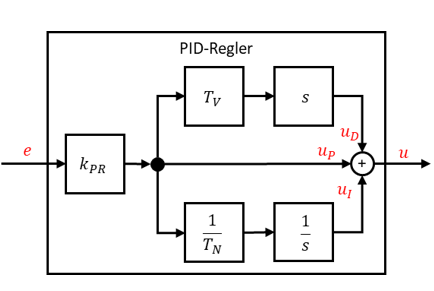
(TV = temps d’action dérivée, TN = temps d’action intégrale.) Si vous utilisez (devez utiliser) un régulateur avec ces paramètres alternatifs, la conversion se fait ainsi :
Les possibilités de réglage restent les mêmes avec la représentation alternative, mais le paramètre kPR agit aussi sur les comportements D et I du régulateur. Vous pouvez saisir TV et TN directement dans le logiciel du régulateur, comme vous le feriez sinon pour kDR et kIR. Je préfère le paramétrage présenté plus haut, car il permet de régler les trois comportements indépendamment les uns des autres.