Perturbations
Le régulateur commande l’actionneur, et l’actionneur agit sur le processus : c’est la voie voulue pour influencer le système. Toutes les autres grandeurs d’influence extérieures qui agissent sur la grandeur réglée sont appelées perturbations, qu’elles « perturbent » réellement ou qu’elles remplissent une fonction normale dans le système.
L’un des objectifs de l’automatique est que la grandeur réglée corresponde à la grandeur de référence, y compris lorsque des perturbations agissent sur elle. Tous les objectifs vus jusqu’ici valent aussi en présence de perturbations.
Les perturbations sont modélisées comme des grandeurs d’entrée. Elles peuvent agir en différents points de la boucle, et l’endroit où une perturbation intervient est déterminant pour son effet sur le système. Pour commencer, voyons deux exemples de perturbations :
Exemple 1 : seau
Un seau rempli d’eau possède une arrivée et un écoulement. Le débit entrant est la grandeur d’entrée ; l’actionneur est la vanne qui le règle. Nous voulons réguler le niveau du seau : le niveau est donc la grandeur réglée. La voie « normale » de la régulation agit sur le niveau par le régulateur et l’actionneur, donc par le débit entrant. Le processus est le seau lui-même.
L’écoulement agit sur le niveau exactement comme l’arrivée. Mais il n’est pas commandé par l’actionneur du régulateur : il est donc défini comme une perturbation. Si de l’eau s’écoule, il faut en rajouter par l’arrivée. La quantité d’eau qui modifie globalement le niveau est la différence entre débit entrant et débit sortant. On a (Zu = entrant, Ab = sortant, Eff = effectif) :
Pour la modélisation, nous suivons la formule : on soustrait d’abord débit entrant et débit sortant, puis on intègre le résultat. Dans le schéma-bloc, la perturbation « écoulement » agit « à gauche » de l’intégrale ; elle est soustraite du débit entrant. Le schéma-bloc formé du régulateur, de l’actionneur, de la perturbation et du processus se présente ainsi :
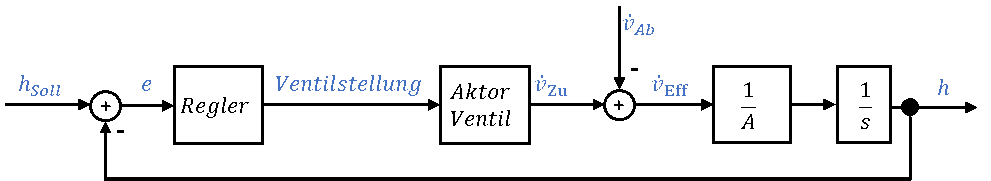
Les mathématiques ne représentent pour l’instant que la partie droite du schéma-bloc, entre l’actionneur et la grandeur réglée. Nous fermerons la boucle mathématiquement après l’exemple suivant.
Exemple 2 : régulateur de vitesse
Dans la régulation de vitesse d’une voiture, le moteur est l’actionneur et le véhicule le processus. Les perturbations sont par exemple le vent relatif et la pente de la route. Elles agissent comme des forces sur le véhicule. De façon générale, la force et la vitesse sont liées ainsi :
La vitesse est donc liée à la force par une intégrale. Dans le domaine fréquentiel, on a
Plusieurs forces agissent sur la vitesse. D’abord la force du moteur, sortie de l’actionneur, qui agit dans le sens de la marche. Quand la voiture monte une côte, une force de freinage s’exerce en sens inverse. Le vent relatif et les frottements freinent aussi, c’est-à-dire agissent à l’opposé de la force du moteur. Les forces perturbatrices s’opposent à la force du moteur ; elles en sont donc soustraites (Steigung = pente, Reibung = frottement, Fahrtwind = vent relatif, Stör = perturbation).
Insérons l’équation des forces dans celle de la vitesse. Les forces sont d’abord additionnées en une force totale, qui est ensuite intégrée. C’est pourquoi la somme des forces est modélisée à gauche de l’intégration dans le schéma-bloc.
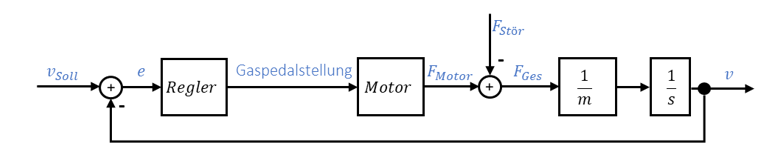
Dans le modèle – comme dans les équations – on soustrait d’abord les forces, puis on intègre. Vous voyez que la modélisation des deux systèmes est semblable, bien qu’ils aient des fonctions totalement différentes. Voyons maintenant comment on calcule les perturbations dans les systèmes régulés.