Erreurs des CAN
Les CAN sont des composants réels. Leur caractéristique s’écarte de l’idéal. Avant d’étudier ces effets, je dois introduire une définition :
LSB
De nombreux effets du CAN sont indiqués en LSB. LSB signifie « least significant bit », le bit de poids faible. Un LSB est une unité des nombres en sortie du CAN et correspond à la plus petite variation du nombre de sortie. On cherche souvent quelle variation de tension à l’entrée correspond à un écart de 1 LSB du nombre de sortie. On utilise pour cela la fonction de transfert du CAN :
Les erreurs ou incertitudes suivantes apparaissent surtout dans un CAN :
Quantification
Vous connaissez déjà l’erreur de quantification depuis le chapitre Résolution. L’erreur maximale vaut
Offset
Si l’on applique 0 V à l’entrée analogique du CAN, il ne fournit pas toujours le nombre 0. En cas d’offset positif, il fournit un nombre supérieur à 0. En cas d’offset négatif, le CAN fournit encore 0 alors que la tension d’entrée est déjà supérieure à 0 V. On ne remarque alors pas la variation de tension juste autour de 0 V.
Compenser l’offset d’un CAN à température ambiante lors de la fabrication est relativement simple. C’est pourquoi beaucoup de CAN ont un offset très faible. Mais l’offset varie avec la température ambiante. Vous ne pouvez donc pas l’ignorer si votre système n’est pas utilisé exclusivement à température ambiante.
Pour rappel : un offset connu peut être corrigé numériquement. La difficulté est de le déterminer précisément, surtout s’il varie avec des paramètres ambiants comme la température. On renonce alors souvent à le corriger et l’on achète plutôt, plus cher, un CAN à offset plus faible.
Erreur de pente
La valeur de la tension de référence détermine l’erreur de pente du CAN. Le CAN est conçu de sorte que la valeur numérique maximale soit fournie pour UEin = URef. Le problème est que URef n’est pas idéale. Il existe des circuits intégrés dédiés qui fournissent une tension de référence aussi précise et stable que possible. Ils sont souvent plus chers que des CAN bon marché. Fournir une tension précise est techniquement exigeant.
Prenons comme exemple une tension de référence :
Examinons la caractéristique. Supposons que la tension de référence de notre circuit soit trop faible de 0,1 %. On a alors :
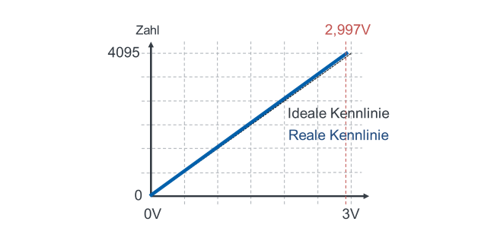
Hormis la tension de référence, l’incertitude de pente d’un CAN est si faible qu’on peut souvent la négliger. Certains CAN ont une tension de référence intégrée. Pour eux, l’incertitude de pente, référence comprise, est indiquée dans la fiche technique. Si vous utilisez une référence externe, il faut ajouter son incertitude.
Linéarité
En raison d’effets internes que nous n’étudions pas ici, la caractéristique du CAN n’est pas exactement linéaire. La fiche technique d’un CAN indique pour cela deux grandeurs : la non-linéarité intégrale INL et la non-linéarité différentielle DNL. Ce sont deux façons de chiffrer l’ampleur de la non-linéarité. Vous pouvez rechercher vous-même comment elles se calculent ; ce n’est pas au programme de l’examen. Ce qui compte en pratique, c’est de savoir utiliser ces indications.
Supposons qu’un CAN ait les caractéristiques suivantes dans sa fiche technique :
Qu’est-ce que cela signifie pour l’incertitude du nombre de sortie ? Que le nombre peut, du seul fait de la non-linéarité, s’écarter de jusqu’à 2 bits (LSB) de la valeur « correcte ». En pratique, on additionne généralement ces incertitudes. C’est une estimation prudente, car à proprement parler l’INL décrit déjà l’écart maximal de la caractéristique par rapport à la droite idéale. Si vous avez besoin de l’incertitude en tension, procédez dans ce cas précis ainsi :
La non-linéarité est souvent maximale au « milieu » de la caractéristique. Aux bords, elle pose donc normalement peu de problèmes.