Modélisation des systèmes
Un système se compose en général de plusieurs blocs fonctionnels. La modélisation de système ramène un système à l’interconnexion de blocs fonctionnels dans un schéma-bloc. On établit ensuite les fonctions de transfert des blocs, et le système peut être calculé. Nous commençons par la modélisation des blocs fonctionnels. Vous découvrez d’abord les blocs standard généraux de l’automatique. À l’aide d’exemples, nous voyons quelles fonctions concrètes se cachent derrière ces blocs généraux.
Système
Si la vitesse d’une voiture doit être régulée par un régulateur de vitesse, la voiture est le système. C’est un système complexe comportant un très grand nombre de blocs fonctionnels. Que la voiture ait aussi une radio est sans importance pour la régulation de vitesse. C’est pourquoi, lors de la modélisation, nous réduisons le système aux blocs nécessaires à la régulation : la pédale d’accélérateur, le moteur, la boîte de vitesses et le châssis. Le choix de ces blocs précis est souvent arbitraire ; vous pourriez les subdiviser davantage ou les regrouper plus grossièrement. C’est pourquoi, dans les exercices que vous aurez à résoudre, les blocs sont toujours imposés.
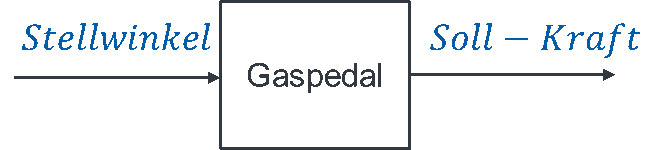
La pédale d’accélérateur indique quelle force le moteur doit fournir. Sa grandeur d’entrée est l’angle de la pédale, sa grandeur de sortie la demande de force au moteur. Nous pouvons modéliser la pédale comme bloc fonctionnel ainsi :
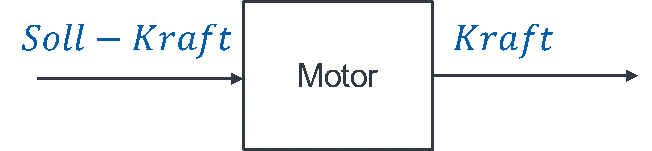
Le moteur, tel que je l’ai défini comme bloc, fournit à sa sortie une force sur l’essieu moteur. Il s’agit d’un couple. Un couple est, en simplifiant, une force de rotation. Le moteur peut être modélisé ainsi :
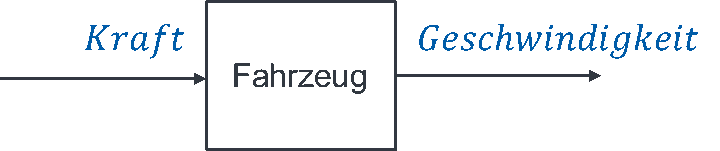
Le châssis, ou le véhicule, transforme la force en vitesse. Il est modélisé ainsi :
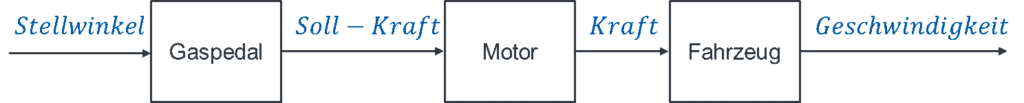
En mettant ces trois blocs en série, on obtient un modèle simple de voiture destiné à modéliser sa vitesse.
Pour la régulation de vitesse, il faut un modèle plus compact avec une entrée (pédale d’accélérateur) et la vitesse comme sortie. Nous pouvons regrouper toute la voiture en un seul bloc, le « système » voiture :
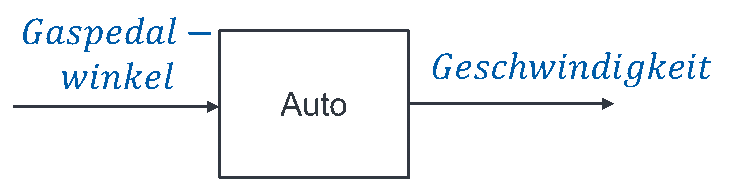
En modélisation, vous êtes libre de choisir le degré de détail avec lequel vous représentez la réalité. Les résultats calculés avec le modèle sont bien sûr d’autant plus proches du comportement réel que le modèle est détaillé. Au fil du tutoriel, vous sentirez quel degré de détail est nécessaire à quel endroit pour atteindre l’objectif. Pour l’instant, il suffit de savoir comment on modélise en principe.
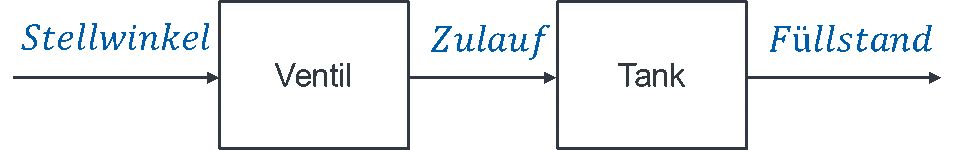
La modélisation la plus simple du réservoir d’eau dont on veut réguler le niveau se présente ainsi :
Actionneurs
En automatique, il faut agir d’une manière ou d’une autre sur le système pour qu’il modifie son comportement en sortie ; sinon, le système ne peut pas modifier sa grandeur de sortie. Nous appelons actionneur un bloc fonctionnel par lequel on peut agir sur la sortie. Dans la voiture, l’actionneur est le moteur : il reçoit à son entrée un signal (demande de force) qui modifie à sa sortie une grandeur du système (force sur l’essieu).
L’un des actionneurs du corps humain est la peau. Elle est commandée par le cerveau et modifie le système du point de vue thermique. Elle transpire pour refroidir et forme la chair de poule pour perdre moins de chaleur.
En automatique, l’actionneur est généralement modélisé comme un bloc distinct.
Processus (système à régler)
Définir le processus est difficile. On le modélise souvent comme le reste du système sans l’actionneur. Dans la régulation de vitesse, le processus est la voiture sans le moteur. Le processus est commandé par l’actionneur. Sa grandeur de sortie est la grandeur réglée du système.
Perturbations
Les grandeurs perturbatrices n’ont de sens que lorsqu’on modélise des systèmes entiers. Elles ont souvent la propriété désagréable de varier sans cesse. Un exemple est la pente de la route dans la régulation de vitesse d’une voiture : elle agit sur la grandeur réglée du système, la vitesse, mais contrairement à la consigne, elle n’est pas imposée par l’utilisateur. Dans la régulation de la température corporelle, la température extérieure est par exemple une perturbation. Si vous voulez imposer la température d’une pièce avec un chauffage, une fenêtre ouverte serait une perturbation.
En automatique, on ne considère que les perturbations qui agissent directement ou indirectement sur la grandeur réglée. Le volume de la radio est peut-être gênant dans la voiture, mais il n’agit pas sur la grandeur réglée vitesse ; il n’est donc ni modélisé ni pris en compte dans la régulation de vitesse.
Mesure
Pour que des systèmes atteignent l’objectif grandeur réglée = consigne malgré les perturbations, il faut mesurer des grandeurs.
L’être humain mesure sa température corporelle en interne. Les écarts par rapport à la consigne sont détectés par cette mesure, et l’organisme réagit en commandant autrement ses actionneurs (chauffer ou refroidir).
Dans la voiture, la vitesse actuelle est mesurée par le compteur de vitesse. Si celui-ci mesure une vitesse trop élevée, le régulateur de vitesse réduit les gaz pour que la vitesse diminue.