Systèmes non oscillants
Les systèmes à comportement PT2 non oscillant ont un amortissement supérieur ou égal à 1. Un exemple simple est la mise en série de deux blocs PT1, non intégrés dans une boucle de régulation mais considérés sans régulation. Dans l’exemple suivant, deux blocs PT1 avec τ = 1 et kP = 1 sont mis en série :
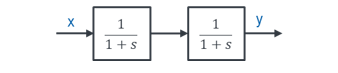
L’amortissement D vaut 1 : le système n’oscille tout juste pas. Comme il n’oscille pas, la valeur de la pulsation de résonance ω0 est sans intérêt : il existe une valeur numérique, mais pas d’oscillation. On voit d’une autre façon pourquoi le système ne peut pas osciller. Posons s = jω et examinons le dénominateur :
Le dénominateur ne peut pas s’annuler : soit seule la partie réelle s’annule, pour ω = 1 (vert), soit seule la partie imaginaire, pour ω = 0 (orange). Il n’existe aucune pulsation ω qui annule tout le dénominateur ; c’est pourquoi ce système ne peut pas osciller. La réponse indicielle d’un système à comportement PT2 non oscillant se présente ainsi :
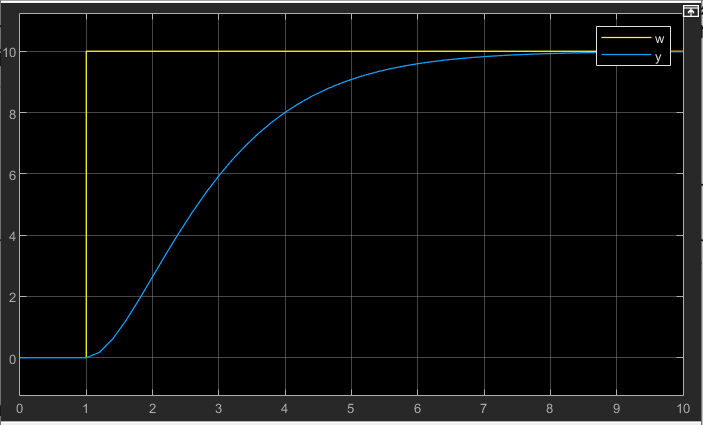
Cette réponse indicielle ressemble beaucoup à celle d’un système PT1. On ne peut distinguer comportement PT1 et comportement PT2 non oscillant sur la réponse indicielle qu’au fait que, pour le PT2 non oscillant, la réponse commence juste après l’échelon avec une tangente horizontale (pente nulle). Il n’y a pas de cassure, mais une transition douce en forme de S. Pour le PT1, la réponse monte au contraire immédiatement avec sa pente maximale.
Les paramètres de tels systèmes sont difficiles à déterminer à partir de la réponse indicielle. On peut par exemple utiliser la méthode de la tangente au point d’inflexion, qui fournit à partir de la réponse indicielle des paramètres caractéristiques permettant de déterminer directement les paramètres d’un régulateur PID. Vous ne le comprendrez qu’après avoir lu le chapitre sur les régulateurs ; prenez-en simplement note pour l’instant.
Avec cette méthode, on trace la tangente au point d’inflexion de la réponse indicielle (on peut aussi poser une règle sur l’écran). On relève sur le graphique les deux temps tu et tg, comme sur la figure suivante :
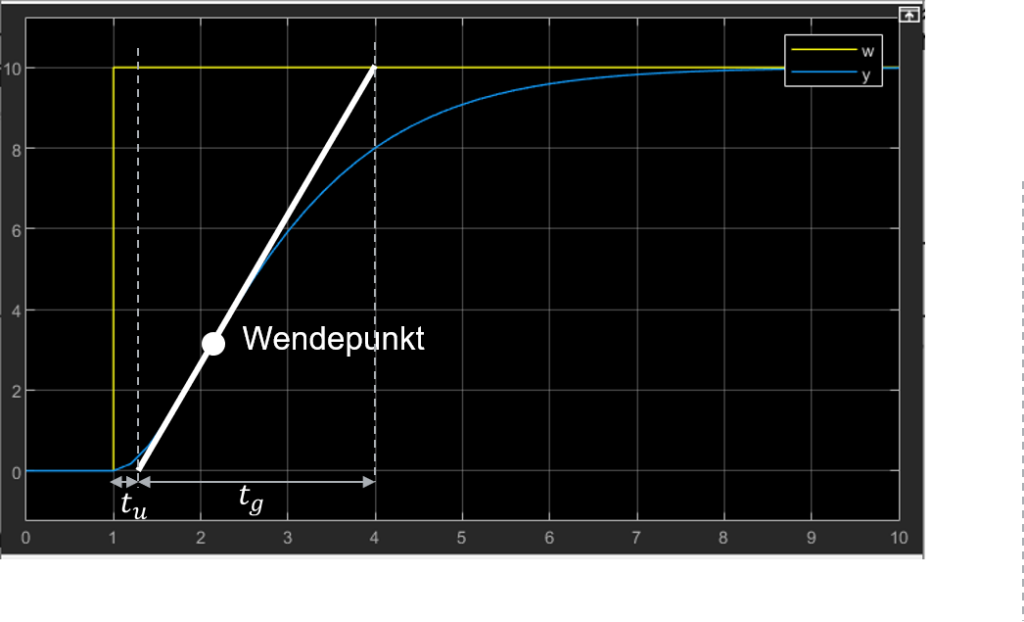
Il existe des tables donnant directement des paramètres de régulateur déduits de ces deux temps ; nous ne l’approfondissons pas ici. La méthode est très imprécise, car il est difficile de trouver exactement le point d’inflexion, et de légers décalages entraînent vite de grands écarts sur les temps obtenus. Il n’existe malheureusement pas de méthode vraiment adaptée pour caractériser un tel comportement PT2 non oscillant.
Le comportement PT2 non oscillant est généralement caractérisé par les paramètres tu et tg.