Comportement I dans la boucle
Si le paramètre A ne présente qu’un comportement I, nous modélisons A par un bloc kI et un intégrateur 1/s.
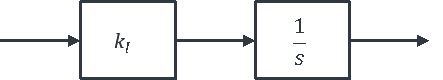
Dans une boucle de régulation, cela se présente ainsi :
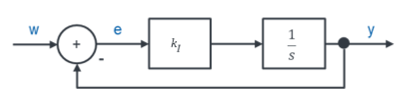
\[
\begin{gathered}
H_{\mathrm{FÜ}} = \frac{A}{1 + A} \\[6pt]
A = k_I \cdot \frac{1}{s} \\[6pt]
H_{\mathrm{FÜ}} = \frac{k_I \cdot \frac{1}{s}}{1 + k_I \cdot \frac{1}{s}}
\end{gathered}
\]
Il est avantageux de diviser numérateur et dénominateur par A. On obtient ainsi une forme décrite au chapitre suivant comme un nouveau comportement standard. On a donc :
\[
\begin{gathered}
\text{En général : } H_{\mathrm{FÜ}} = \frac{A}{1 + A} = \frac{1}{1 + \frac{1}{A}} \\[6pt]
\text{Exemple comportement I : } A = k_I \cdot \frac{1}{s} \text{ et } \frac{1}{A} = \frac{1}{k_I} \cdot s \\[6pt]
H_{\mathrm{FÜ}} = \frac{1}{1 + \frac{1}{A}} = \frac{1}{1 + \frac{1}{k_I} \cdot s}
\end{gathered}
\]
Au chapitre suivant, nous étudions le nouveau comportement que décrit la fonction de transfert en poursuite.