Contenus pédagogiques et travaux de fin d’études

Plateforme d’apprentissage numérique de la HSHL

Compensation des pôles

La plupart des systèmes réels contiennent plusieurs composants intégrateurs ou retardateurs. Ceux-ci augmentent la tendance à osciller et ralentissent le système. Un comportement dérivateur accélère le système. Il est donc naturel d’essayer de compenser de manière ciblée un comportement I indésirable à l’aide d’un comportement D. On a :

\[ \begin{gathered} \text{Comportement I : } \frac{1}{s} \\[6pt] \text{Comportement D : } s \\[6pt] \text{Combinaison : } s \cdot \frac{1}{s} = 1 \end{gathered} \]

Malheureusement, les termes ne se présentent souvent pas sous la forme d’un comportement I pur, mais plutôt d’un comportement PT-1. On a alors :

\[ \begin{gathered} \text{Comportement PT1 : } \frac{1}{1 + \tau s} \\[6pt] \text{Compensation : } 1 + \tau s \\[6pt] \text{Combinaison : } (1 + \tau s) \cdot \frac{1}{1 + \tau s} = 1 \end{gathered} \]

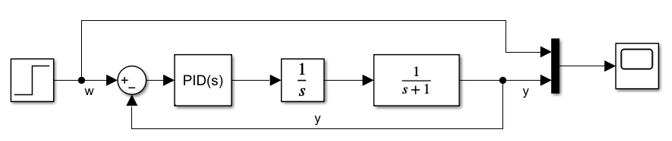
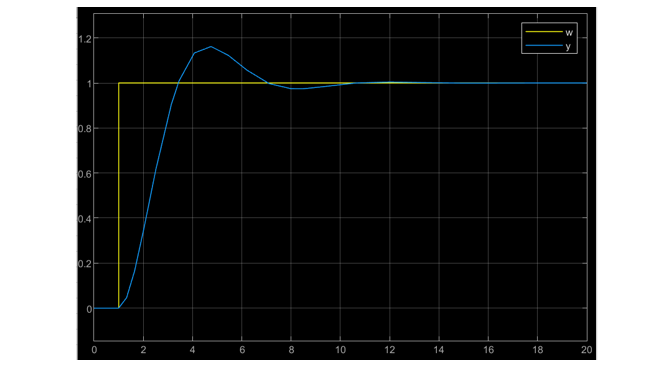
Avant de nous intéresser à la compensation, considérons d’abord le comportement d’un système d’exemple avec un comportement I et un comportement PT-1. On utilise d’abord un régulateur P pur, sans compenser aucun comportement.

Modèle de simulation : échelon w, régulateur PID, intégrateur 1/s et système PT1 1/(s + 1) avec oscilloscope
\[ \begin{gathered} \text{Régulateur P pur : } k_{PR} = 1,\ k_{IR} = 0,\ k_{DR} = 0 \\[6pt] A = \frac{k_{PR}}{s^2 + s} = \frac{1}{s^2 + s} \rightarrow \frac{1}{A} = s^2 + s \rightarrow H_{\mathrm{FÜ}} = \frac{1}{s^2 + s + 1} \\[6pt] \text{Identification des coefficients : } \frac{1}{\omega_0^2} = 1 \rightarrow \omega_0 = 1\,\frac{1}{\mathrm{s}} \rightarrow f_0 = 0{,}16\,\mathrm{Hz} \rightarrow T = 6{,}28\,\mathrm{s} \\[6pt] \frac{2D}{\omega_0} = 1 \rightarrow D = 0{,}5\text{, oscillation amortie} \end{gathered} \]
Réponse indicielle simulée avec un régulateur P pur : oscillation amortie autour de la consigne

(HFÜ : fonction de transfert en asservissement.)

Compensation du comportement PT-1 du système

Dans un premier temps, le comportement PT-1 du système (tout à droite) doit être compensé par un choix approprié du régulateur :

\[ \begin{gathered} A = H_{\mathrm{PID}} \cdot \frac{1}{s} \cdot \frac{1}{1 + s} \\[6pt] \text{Objectif : } H_{\mathrm{PID}} = 1 + s \\[6pt] A = (1 + s) \cdot \frac{1}{s} \cdot \frac{1}{1 + s} = \frac{1}{s} \\[6pt] H_{\mathrm{FÜ}} = \frac{1}{1 + \frac{1}{A}} = \frac{1}{1 + s} \\[6pt] \text{Système régulé avec comportement PT1 avec } \tau = 1 \end{gathered} \]

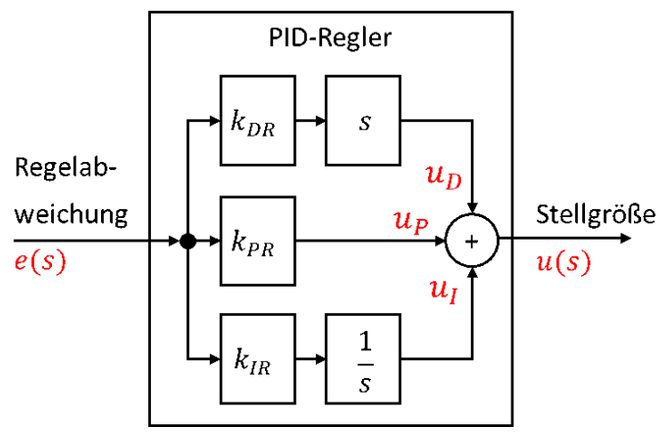
Question : comment le terme de compensation 1 + s peut-il être généré à l’aide d’un régulateur PID ? Pour cela, examinons à nouveau la structure d’un régulateur PID :

Régulateur PID dans le domaine fréquentiel : montage en parallèle de la part D (k_DR, s), de la part P (k_PR) et de la part I (k_IR, 1/s)
PID-Regler = régulateur PID · Regelabweichung = écart de réglage · Stellgröße = grandeur de commande

Le régulateur PID additionne à sa sortie les parts P, I et D. Cela conduit à la fonction de transfert suivante :

\[ \begin{gathered} H_{\mathrm{PID}} = \frac{u(s)}{e(s)} = k_{PR} + k_{IR} \cdot \frac{1}{s} + k_{DR} \cdot s \\[6pt] \text{Objectif : } H_{\mathrm{PID}} = 1 + s \rightarrow k_{PR} = 1,\ k_{IR} = 0 \text{ et } k_{DR} = 1 \end{gathered} \]

Au total, ce régulateur produit le comportement souhaité. Voici encore une fois le calcul résumé :

\[ \begin{gathered} A = H_{\mathrm{PID}} \cdot \frac{1}{s} \cdot \frac{1}{1 + s} \\[6pt] \text{avec } k_{PR} = 1,\ k_{IR} = 0 \text{ et } k_{DR} = 1 \text{ il vient} \\[6pt] H_{\mathrm{PID}} = 1 + s \\[6pt] A = (1 + s) \cdot \frac{1}{s} \cdot \frac{1}{1 + s} = \frac{1}{s} \\[6pt] H_{\mathrm{FÜ}} = \frac{1}{1 + \frac{1}{A}} = \frac{1}{1 + s} \\[6pt] \text{Comportement PT1 avec } \tau = 1 \end{gathered} \]
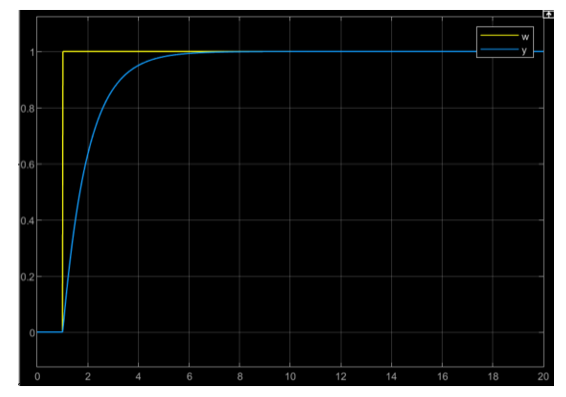
Réponse indicielle simulée avec compensation de pôle : courbe PT1 avec τ = 1

La réponse indicielle du système régulé montre qu’il ne reste plus qu’un comportement PT-1. Grâce à des parts P et D correctement dimensionnées, le régulateur PID a pu compenser exactement un comportement PT-1 du système. Le système se comporte ensuite comme si A ne contenait plus qu’un comportement I pur.

Compensation du comportement I du système

Ensuite, nous essayons de supprimer le comportement I pur du système. Il ne devrait alors rester qu’un comportement PT-1 dans A.

\[ \begin{gathered} A = H_{\mathrm{PID}} \cdot \frac{1}{s} \cdot \frac{1}{1 + s} \\[6pt] \text{avec } k_{PR} = 0,\ k_{IR} = 0 \text{ et } k_{DR} = 1 \text{ il vient} \\[6pt] H_{\mathrm{PID}} = s \\[6pt] A = s \cdot \frac{1}{s} \cdot \frac{1}{1 + s} = \frac{1}{1 + s} \\[6pt] H_{\mathrm{FÜ}} = \frac{1}{1 + \frac{1}{A}} = \frac{1}{1 + s + 1} = \frac{1}{2 + s} = \frac{0{,}5}{1 + 0{,}5\,s} \\[6pt] \text{Comportement PT1 avec } \tau = 0{,}5 \end{gathered} \]
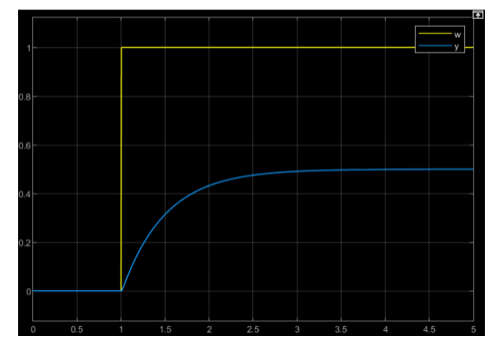
Réponse indicielle simulée avec k_PR = 0 : courbe PT1 avec τ = 0,5 et valeur finale 0,5

À l’aide d’un régulateur D pur, nous avons réussi à compenser idéalement le comportement I pur du système.

Compensation erronée

Pour appliquer cette méthode, le système doit avoir été très bien mesuré et modélisé. Pour un comportement PT-1, τ doit être connu et ne doit pas varier. La méthode fonctionne très bien en théorie ; en pratique, son utilisation est plus difficile, car les paramètres du système varient en raison du vieillissement, de l’usure, de la température ou d’un comportement non linéaire. Une compensation ne peut fonctionner qu’avec une connaissance exacte des paramètres.

Pour illustrer les problèmes pratiques, le système d’exemple est compensé avec un régulateur mal configuré. Nous essayons à nouveau de compenser le comportement PT-1 du système :

\[ \begin{gathered} A = H_{\mathrm{PID}} \cdot \frac{1}{s} \cdot \frac{1}{1 + s} \\[6pt] \text{avec } k_{PR} = \mathbf{2}\ \textbf{(faux !)},\ k_{IR} = 0 \text{ et } k_{DR} = 1 \text{ il vient} \\[6pt] H_{\mathrm{PID}} = \mathbf{2} + s \\[6pt] A = (\mathbf{2} + s) \cdot \frac{1}{s} \cdot \frac{1}{1 + s} = \frac{(\mathbf{2} + s)}{s \cdot (1 + s)} \\[6pt] H_{\mathrm{FÜ}} = (\ldots) = \frac{2 + s}{s^2 + 2s + 2} \end{gathered} \]
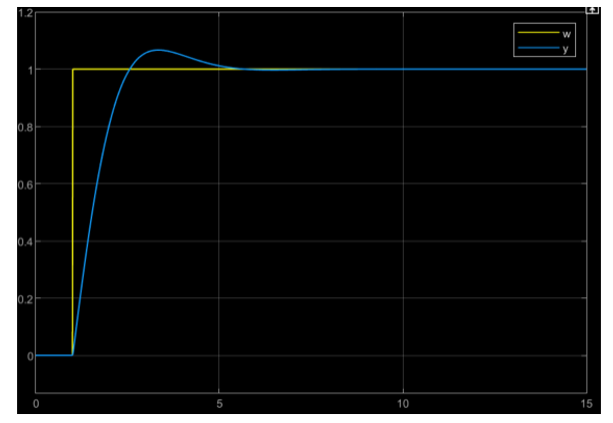
Réponse indicielle simulée avec k_PR = 2 mal choisi : léger dépassement

En cas de compensation erronée, le système présente de nouveau un comportement PT-2 avec dépassement. Une étude plus approfondie des polynômes au numérateur et au dénominateur de la fonction de transfert en asservissement dépasse le cadre de ce cours.
Fin

Télécharger le cours en PDF

Le PDF contient toutes les pages du cours. Les contenus interactifs (livres, vidéos, simulations) ne sont disponibles que sur le site.